01几何与数学模型
空间共轭曲面:把理论线接触重构为可控面域接触
面齿轮属于相交轴与交错轴的空间共轭齿轮传动。齿面由产形轮在空间坐标变换下连续包络生成;经可控局部化修形后,传统易发生边界挤压的线接触被重构为齿面中部可控的椭圆接触斑,大幅抑制边缘应力集中。
- 覆盖 90° 正交、倾角相交与空间偏置交错轴全构型
- 圆柱小齿在齿宽方向微量轴向窜动不改变共轭条件(大轴向容差)
空间啮合理论 · 传动构型演进与选型指南
过去三十年,精密机械传动在几何包络、承载刚度与装配公差之间艰难平衡。谐波传动依赖柔轮薄壁的周期性弹性形变,在大负载与瞬态冲击下存在疲劳失效风险;多级行星与摆线针轮(RV)构型虽具备高刚度,但在小规格下自重与体积显著膨胀。
玖璋传动以空间共轭面齿轮技术为统一底座,正向推导并工程化实现三大专用传动分支:全刚性章动减速器(重载机器人大关节)、NuSpira™ 双导程偏置蜗杆副(精密回转)、小微模数面齿轮(灵巧手指骨内正交直驱)。
技术底座 → 三大构型对标 → 旋转关节全要素大表 → 灵巧手直驱路线之争 → 关节工况收敛
空间共形面域接触与三维几何映射:从空间运动学数学推导出发,修形参数出图前求解,重构齿面接触区与载荷分布。
底层技术根基 · 正向推导与工艺极限
从数学原理推导出发,突破高阶拓扑修形与硬齿面连续展成工艺,参编全国首部面齿轮国家标准,从源头改写物理承载边界。
01几何与数学模型
面齿轮属于相交轴与交错轴的空间共轭齿轮传动。齿面由产形轮在空间坐标变换下连续包络生成;经可控局部化修形后,传统易发生边界挤压的线接触被重构为齿面中部可控的椭圆接触斑,大幅抑制边缘应力集中。
02工艺与标准定义
把 TCA 接触分析与 LTCA 受载分析接入正向设计源头,修形参数在出图前求解;加工端自研微米级专用加工工艺,实现热后硬齿面高效批量加工。受邀参与编制全国首部面齿轮国家标准(SAC/TC52《面齿轮系列标准》),参与制定行业前沿精度与测量评价规范。
03性能底座红利
同一套空间共轭齿面技术底座,向上衍生出章动减速器、NuSpira 双导程偏置蜗杆副与小微模数面齿轮三条产品线。三者共享两大底层工程红利:多齿面域包络带来的超大剪切承载面,以及对轴向装配漂移的天然几何容差。
传统瓶颈突破 · 构型对标解析
不以牺牲材料寿命换体积,不以多级串联累积间隙求速比。逐条剖析主流方案的物理短板与玖璋传动的结构级工程解。
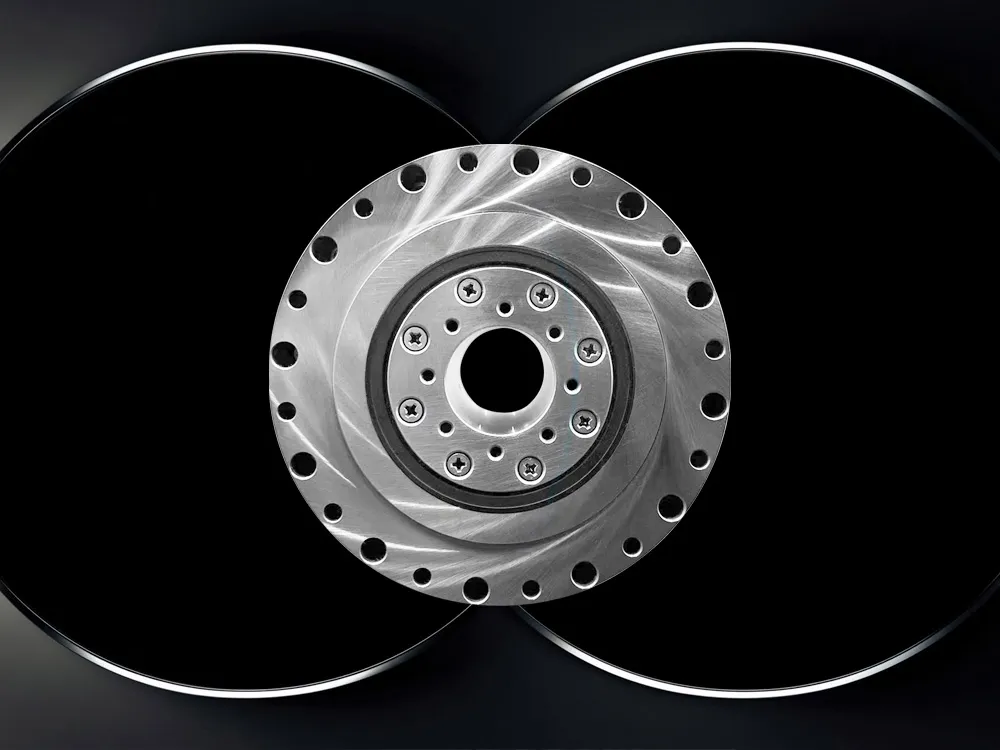
Nutational Reducer
对标传统方案:谐波减速器(Harmonic Drive)/ RV 摆线针轮减速器
传统路线的代价
谐波依靠柔轮薄壁的周期性交变弹性形变传递运动,疲劳断裂是其固有失效模式,抗冲击弱、后期迟滞损失衰减;RV 结构复杂零部件多,体积自重大,在中小协作臂与人形腿部自重占比过高。
我们的结构级解法
全刚性双齿盘空间定点章动传动,全传动链无任何薄壁弹性变形件;直径两端约 30% 轮齿同时啮合,可承受额定转矩约 300% 瞬态冲击(以台架测试为准),兼具谐波的紧凑包络与超越 RV 的抗疲劳特性。
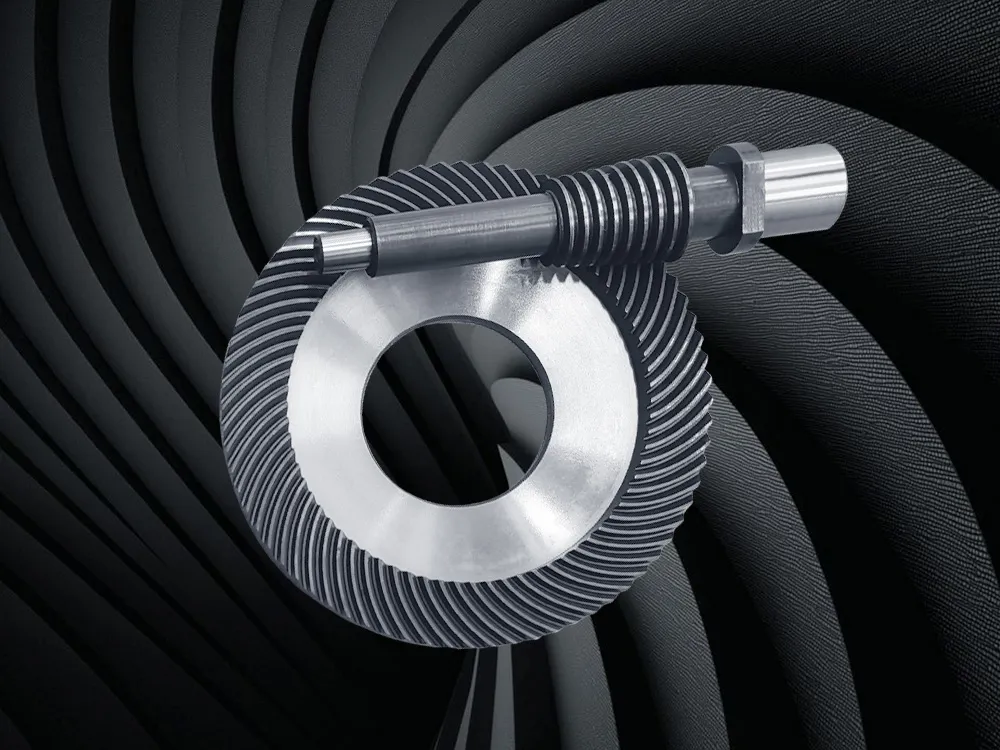
NuSpira Worm Gear
对标传统方案:传统单导程蜗轮蜗杆 / 准双曲面齿轮副
传统路线的代价
普通蜗杆为对心对中布置,单导程固定齿厚,主要为线接触滑动摩擦,承载偏低且发热大;齿侧间隙磨损后无法调整,长期服役零背隙丧失;准双曲面齿轮配对研磨调试繁琐且成本高。
我们的结构级解法
90° 空间大偏置交错轴啮合,贴壁扁平布置大幅压缩回转仓轴向厚度;左右齿面独立微差双导程设计,在役状态仅需轴向微调垫片即可精确消隙且不破坏接触区;全合金钢硬化多齿面域包络,具备可靠静态自锁保持。
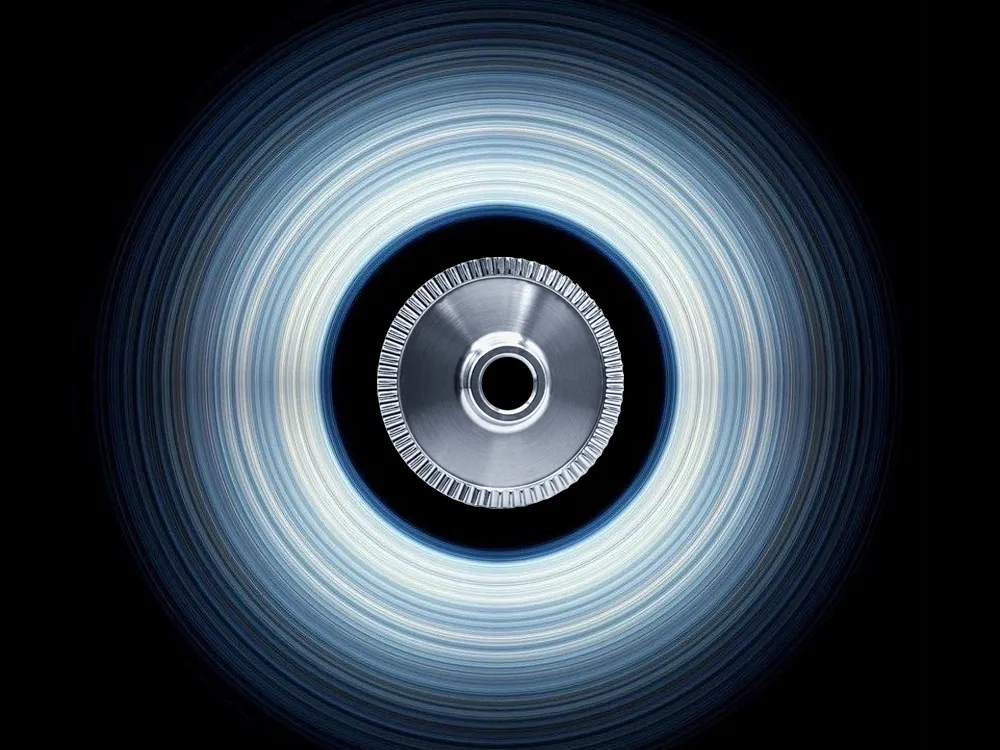
Micro-Module Face Gear
对标传统方案:多级微型行星齿轮箱 / 腱绳滑轮拉线机构
传统路线的代价
微型行星在狭窄指骨内需 2–3 级串联凑速比,轴向尺寸严重超长且级联间隙累积;腱绳拉线驱动器外置导致前臂线束臃肿,腱绳蠕变松弛与迟滞严重,力控漂移需频繁日常重标定。
我们的结构级解法
单级 1:10 大速比空间正交换向,轴向尺寸仅为盘状端面厚度,直接做进指节(外径 Φ8–14 mm);全刚性齿轮啮合免去张紧与日常标定;高力矩透明度支持反向驱动顺应与触觉解算;驱动小轮轴向窜动不影响啮合,装配容错率极高。
宏观重载关节 · 技术路径对标
深入客观解剖三大主流机器人旋转关节构型的物理受力机理、材料疲劳源与已知工程约束,不作主观商业评级。
| 评价维度 | 谐波传动构型(Strain Wave Gearing) | RV 摆线针轮构型(RV Reducer) | 章动传动构型(Nutational Reducer) |
|---|---|---|---|
| 基础力学机制 | 波发生器迫使柔性薄壁金属轮产生周期性交变弹性变形以传递运动 | 一级渐开线行星减速 + 二级双偏心曲轴驱动摆线针轮公转与自转 | 偏心驱动使刚性双齿盘在空间产生定点章动纯滚动啮合 |
| 传动链部件刚性 | 含薄壁受弯弹性元件(柔轮),扭转刚度随载荷呈非线性 | 全构件为高刚度淬硬合金钢,轴承支撑点较多 | 全刚性金属齿轮传动链,无周期性薄壁弹性变形元件 |
| 瞬时过载抗力 | 受柔轮屈服极限与弯曲疲劳约束,瞬时过载裕度小 | 针齿壳与摆线轮多齿分担承载,抗过载冲击冗余较高 | 直径两端约 30% 轮齿同时啮合,可承受额定扭矩约 300% 瞬时冲击(以台架测试为准) |
| 回程滞后演化 | 初始滞后较小;长期重载后柔轮微观塑性变形累积,滞后损失随寿命衰减 | 预紧滚针接触,初始间隙小;额定磨损期内精度衰减缓慢 | 额定载荷滞后损失 ≤1 arcmin(17 规格,以实测为准);磨损主要表现为微量侧隙增加 |
| 中空布线特征 | 中心可设计贯穿孔,孔径受波发生器轴承与柔轮内径限制 | 具备中心管中空结构,受行星轮系与偏心曲轴布局约束 | 定点章动的中心无实体轴阻挡,支持紧凑中空走线拓扑(孔径参数整理中) |
| 体积与重量谱系 | 小规格自重占优(17/20 规格为主);中重载工况下刚度折损明显 | 多级结构与轴承支撑点较多,小规格下自重占比上升;大规格重载场景常用 | 全系列额定扭矩约为谐波减速器的 1.5–2 倍(以测试为准),兼顾刚度与紧凑包络 |
| 典型设计寿命 | 公开行业研究给出的国产柔轮疲劳寿命区间约 7,000–10,000 h(口径见页末数据来源) | 寿命受偏心曲轴与滚针轴承表面点蚀支配,额定工况下寿命较长(以厂商规格书为准) | 正常工况 15,000 h / 极端工况 10,000 h(以台架寿命测试报告为准) |
| 工程适用边界 | 轻量化协作臂轻载关节、精密 SCARA 机械臂、对自重敏感的末端执行器 | 大负载多关节工业机器人基座(J1–J3)、大承重机床高精度回转工作台 | 具身智能人形机器人高爆发高冲击关节(髋/膝/踝)、协作机器人基座抗撞击关节 |
移动端可左右滑动查看完整对照表。本表不含竞品商业名称与优劣结论:谐波与 RV 两列仅陈述其公开力学机理,章动列数值取自我方《可上线口径清单》的降级表述。
微指极度空间 · 直驱路线之争
手指关节的物理约束是极度苛刻的轴向厚度与严苛装配公差;四条技术路线在空间利用率、控制透明度与量产一致性上展现出截然不同的物理边界。
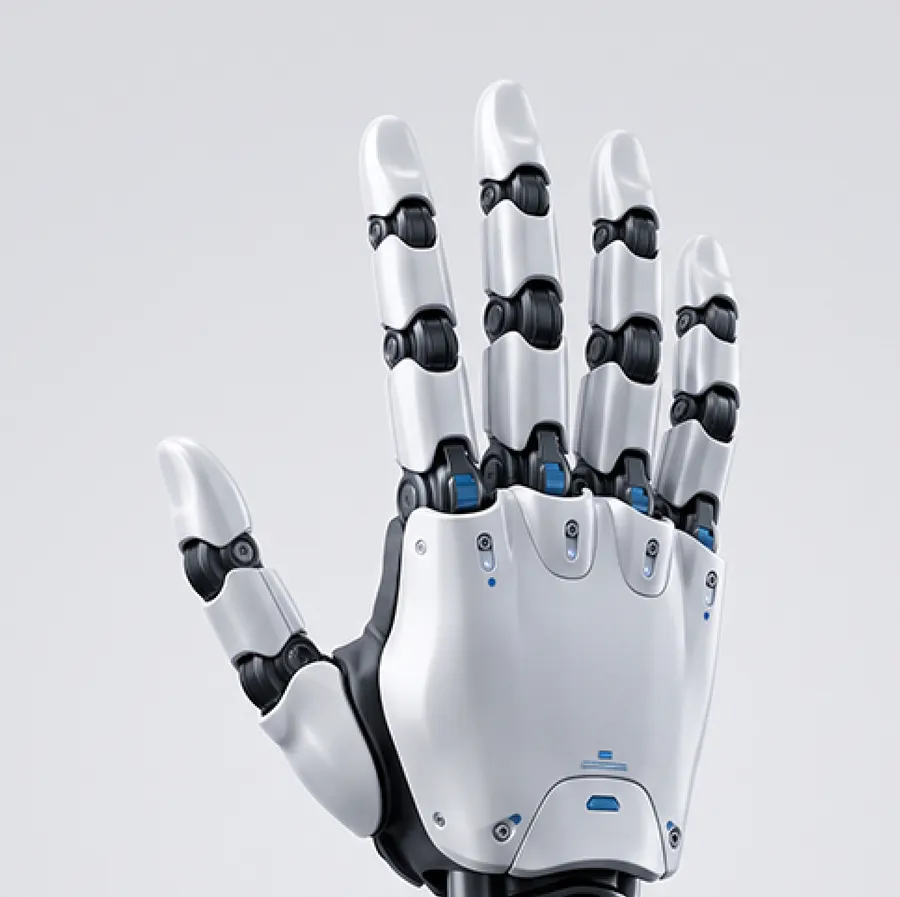
传统拉线方案需将电机后置于掌心或前臂,带来复杂的腱绳张紧与日常迟滞漂移;微型行星轮系多级串联则使手指轴向尺寸严重超限。
玖璋小微模数面齿轮将减速机构直接做进指节(外径 Φ8–14 mm,单级 1:10),实现单手 10~20+ 自由度全指独立电驱与高力矩透明度触觉感知。
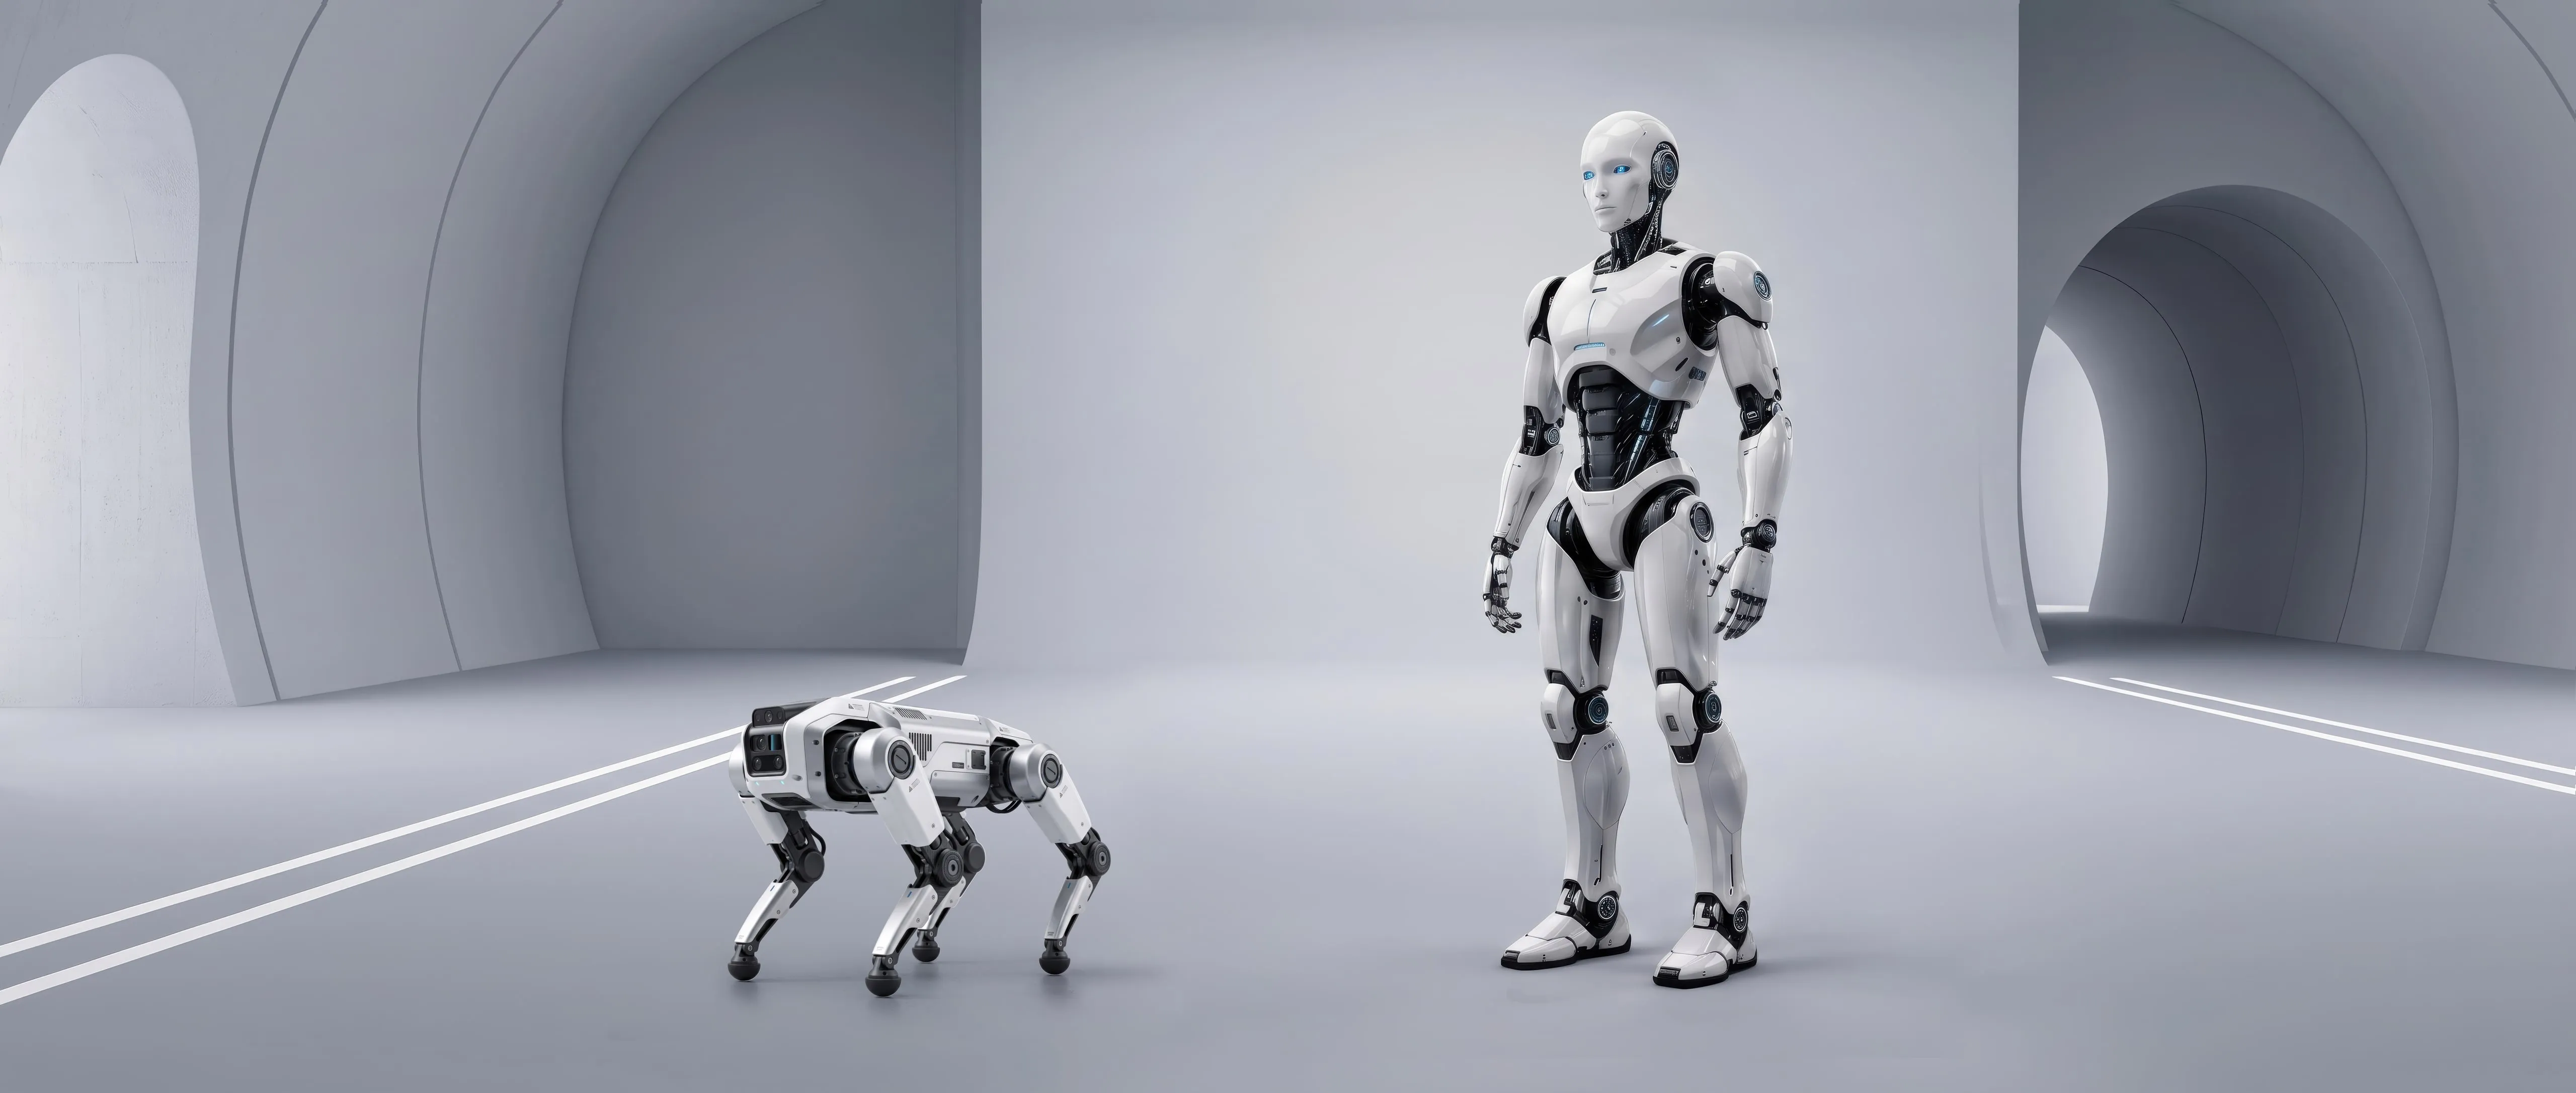
仿生灵巧手五指指内直驱结构剖视:单级小微模数面齿轮直接布置于各指骨铰链轴线,彻底消减多级行星轴向串联与腱绳滑轮机构,实现 20+ 自由度全指独立驱动与真实触觉反馈。
| 评估维度 | 腱绳 / 连杆拉线机构 | 微型多级行星轮系 | 传统直角蜗轮蜗杆 | 小微模数面齿轮副(NuArc™) |
|---|---|---|---|---|
| 布局物理形态 | 驱动电机后置于掌心或前臂,通过腱绳滑轮或四连杆传递运动 | 电机与行星减速器同轴串联,直接放在手指关节回转轴线上 | 电机与蜗杆垂直于手指铰链,作直角减速驱动回转轴 | 空间正交端面啮合,驱动轴线与关节轴线正交贴合 |
| 轴向厚度占用 | 关节内占用厚度小,但掌骨与前臂内部走线密集 | 多级行星架串联使轴向尺寸叠加,易超出手指关节宽度约束 | 蜗轮需要中心距跨距,轴向与径向尺寸都难以继续收缩 | 把多级轴向跨距换成端面贴合厚度,轴向扁平(目标档:指骨级包络 Φ8–14 mm,规格整理中) |
| 单级传动速比 | 约 1:1–1:3,主要依靠电机直接做位置输出 | 单级通常 3:1–12:1(公开资料整理);大速比需 2–3 级串联,伴随多级间隙累积 | 单级速比范围宽,但大速比下效率与尺寸相互制约 | 单级 1:5–1:15(标称 1:10)——目标值,待样品实测 |
| 抗横向冲击力 | 腱绳具有一定柔性缓冲;剧烈冲击下可能出现塑性伸长或张力松弛 | 末级模数与承载截面较小,对冲击载荷更敏感(以具体型号规格为准) | 以单齿线接触为主,瞬时抗冲击受限;摩擦角特性会在受侧向力时放大阻力 | 多齿连续面域包络承载,承载截面较大(目标指标,待样品实测) |
| 控制透明度 | 存在线绳滞后、摩擦与蠕变迟滞,力控与反驱模型较复杂 | 级联间隙与多级摩擦叠加,反向驱动阻抗较大 | 摩擦角特性使其在小升角配置下可能自锁,反驱能力受限 | 全金属刚性啮合,几何上支持反向可驱动(目标方向,待样品实测) |
| 装配公差敏感度 | 依赖微型滑轮精度与人工穿线张紧,批量装配离散度较大 | 对行星架同轴度与多轴跳动要求高,微装配难度大 | 对中心距与轴向安装公差较为敏感 | 驱动小轮在齿宽方向的微量轴向窜动不破坏共轭条件(几何特性,目标方向) |
| 适用设计范例 | 追求纤细指节与仿生布置的拉线灵巧手系统 | 工业夹爪开合机构、无厚度硬约束的手腕旋转机构 | 需要低成本自锁定位的小型机构 | 高密度集成电驱灵巧手(每指节独立驱动)、超紧凑器械腕部 |
移动端可左右滑动查看完整对照表。小微模数面齿轮副一列中的几何与性能项为目标值/待样品实测口径(规格整理中);其余三列只陈述其通用机构特征,具体表现以各厂商规格书为准。
本页不含任何商业评级:第三方数据以公开来源为准,我方数据以型号规格书与正式测试报告为准;未取得书面依据的资质类表述不在本页出现。
具身智能与精密工况 · 选型决策模型
摆脱单纯追求减速比的传统思维,从瞬态冲击谱、空间包络拓扑、自锁要求与寿命保持四个核心物理维度收窄技术路线。
决策维度 1
典型工况:人形机器人双足着地瞬态冲击(髋/膝/踝关节)、重载机械臂意外碰撞、急起急停工业旋转台。
决策维度 2
典型工况:协作机械臂末端旋转关节、仿生灵巧手掌指关节、云台俯仰轴。
决策维度 3
典型工况:光电吊舱俯仰轴断电保持、机床垂直轴防坠、特种探针角度微调、机器人腰部旋转。
决策维度 4
典型工况:大规模量产的具身机器人、高频精密分度转台。
* 以上为工程权衡方向,不构成选型结论;具体型号与参数以规格书、TCA 分析与台架实测为准。
工程收敛 · 工况精准匹配
根据装备部位与核心物理矛盾,直接匹配最佳传动构型与产品线规格。
玖璋传动工程团队可基于 TCA 接触分析、台架实测数据与数字化工具,协助完成从构型决策到几何定制的工程权衡。