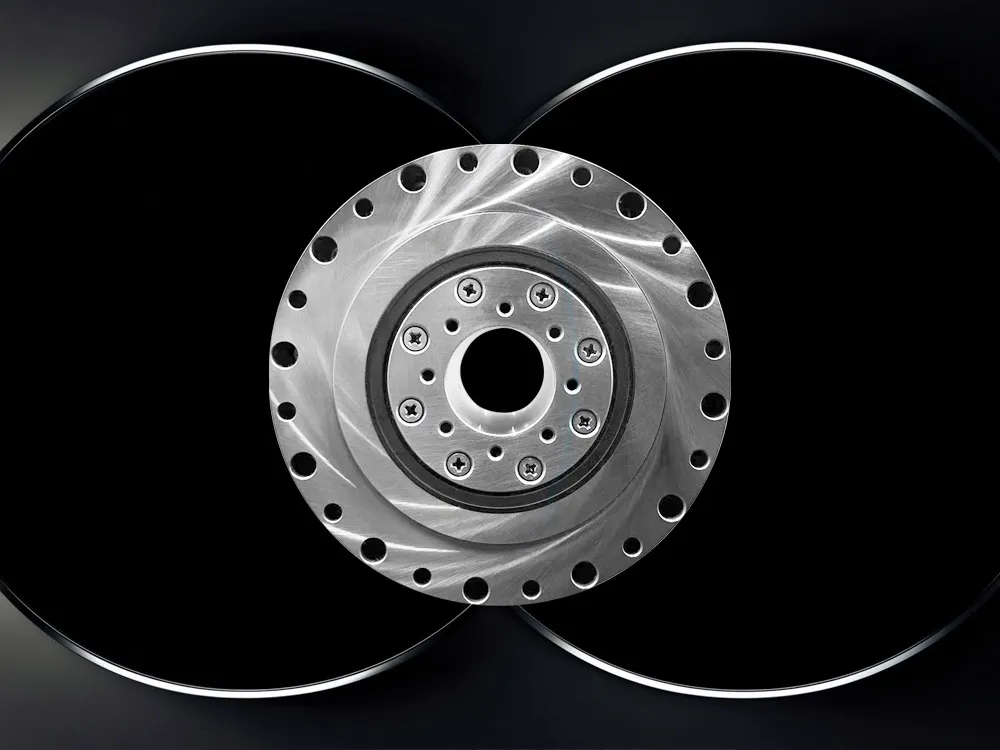
零件级交付 · 面向具备自研伺服模组能力的机械臂厂商

协作与工业机器人关节传动

全刚性章动传动,取消柔性件失效路径

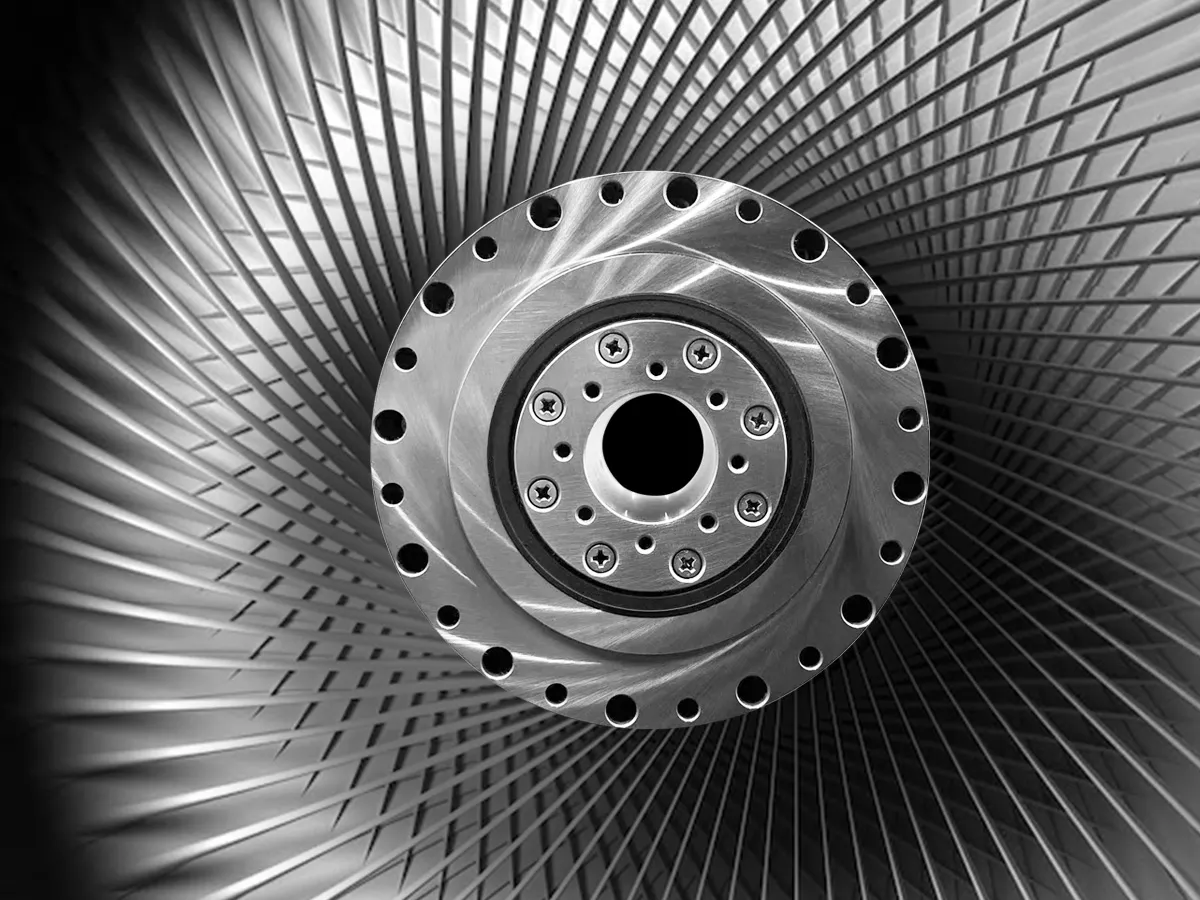
面向协作机器人全轴系与轻型/工业机械臂 J4–J6 腕部总成:以全刚性空间曲面多齿共轭啮合替代传统柔性薄壁传动,取消柔性件这一失效路径。

  • 额定扭矩(vs 谐波)1.5–2 倍以测试为准
  • 额定载荷滞后损失≤1 arcmin17 规格 · 以实测为准
  • 安装包络对标同机座号谐波尺寸以规格书对照表为准
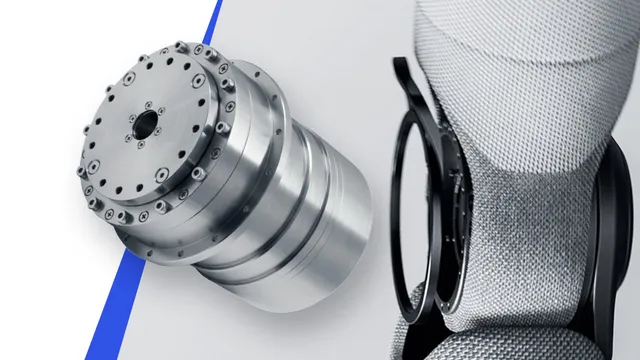
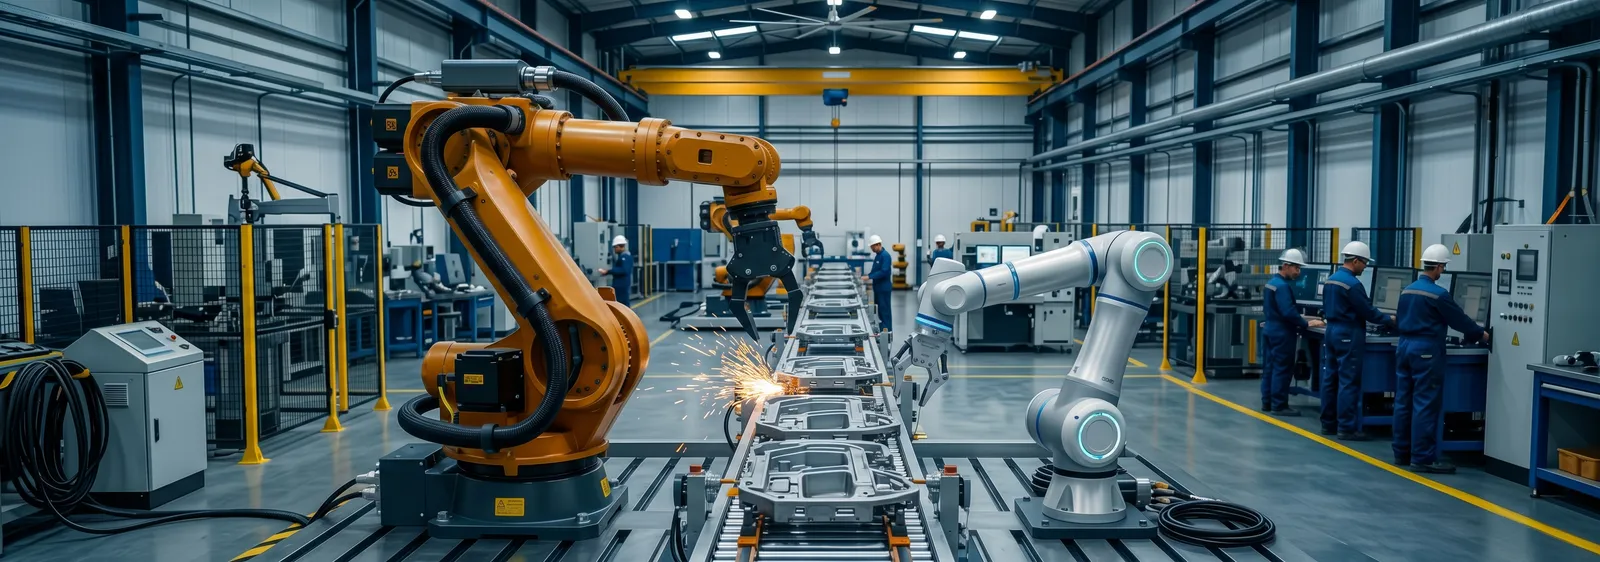
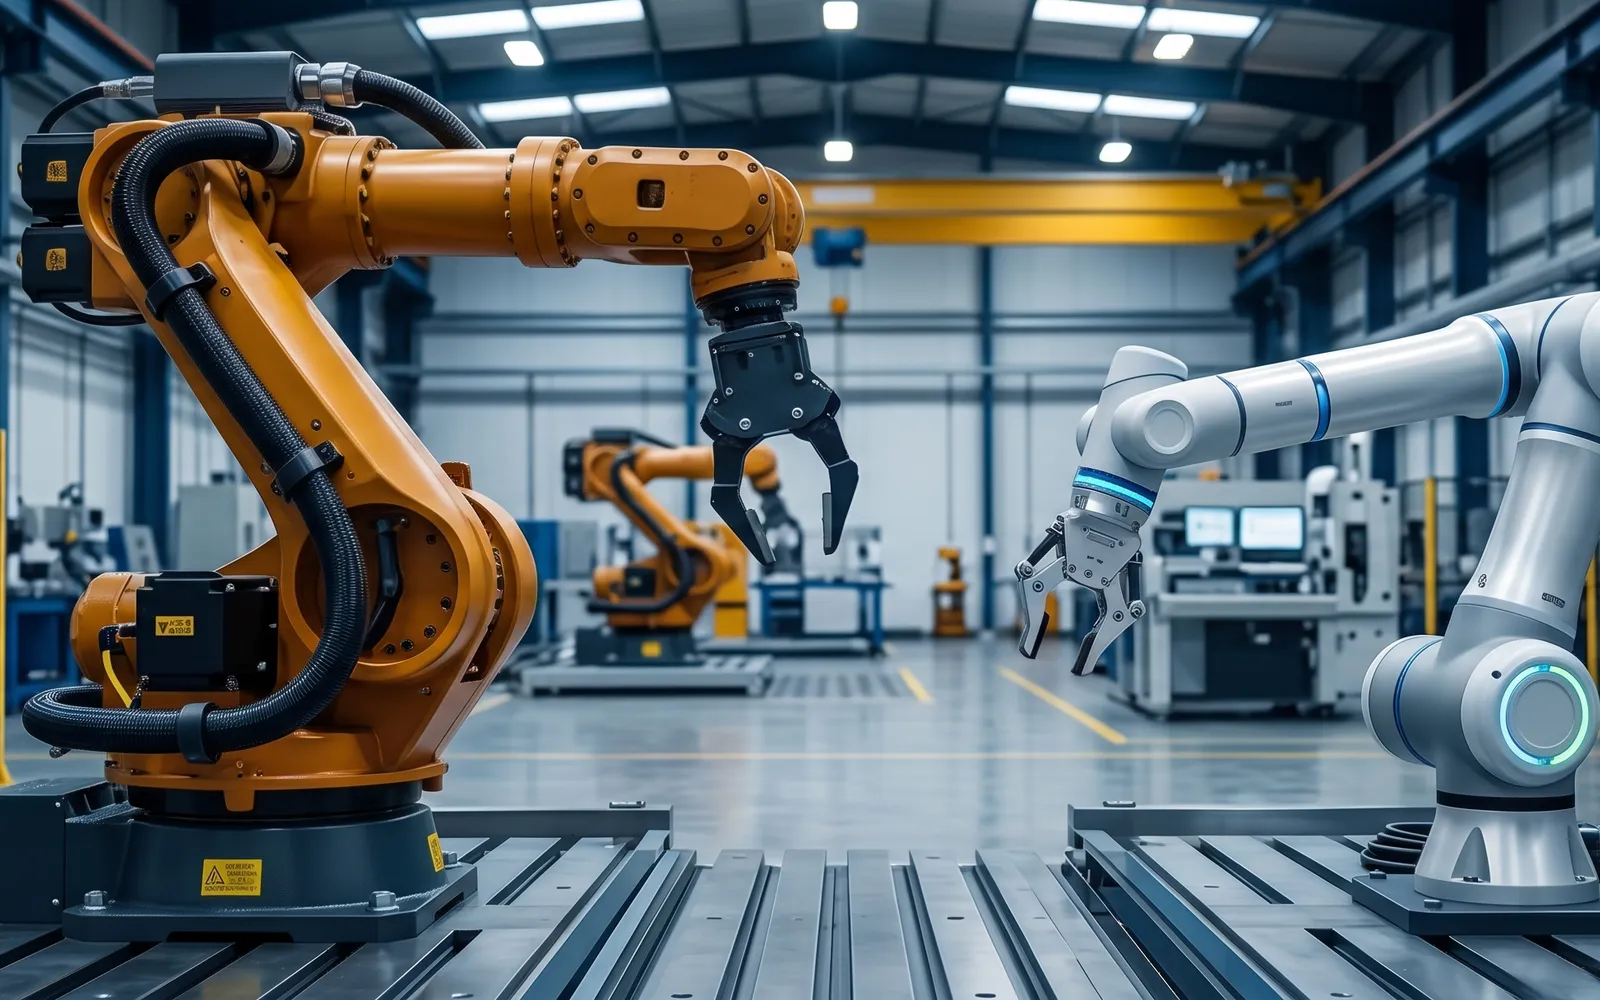
工业机械臂与协作机械臂在同一产线上对位作业01ND 系列标准减速器

传统传动路线瓶颈

受制于柔轮刚度与磨损代价的产线节拍

协作与工业机械臂的关节痛点,可收敛为三条工程极限矛盾:节拍与刚度、冲击与寿命、初期成本与全生命周期代价

传统路线工业谐波减速器 / 轻型 RV 减速器对标对象:协作机器人全轴系(J1–J6)/工业机械臂腕部总成(J4–J6)

机械臂关节同时被三件事约束:节拍(末端整定时间)、精度(全寿命背隙与重复定位)与承载(急停冲击与自重)。

传统物理瓶颈01 / 带宽约束

低扭转刚度:末端残余振颤拖慢节拍

柔轮在低转矩区呈非线性迟滞,刚度近似“弱弹簧”。协作臂负载向更大规格演进后末端惯量成倍增加,急停、拐角换向与抓取落点的残余振荡衰减更慢;算法只能靠低通滤波与延长整定等待时间换稳定——标称速度很高,产线实际节拍被机械侧刚度锁死。

传统死局:薄壁柔性件的非线性弹性迟滞无法靠整定消除,末端抖动直接锁死运动控制带宽上限,轨迹跟踪滞后。

章动结构破局

全刚性空间曲面多齿共形啮合:全行程线性扭转刚度、无低转矩刚度死区,位置环/速度环可用更高增益,末端整定时间随之缩短,把高速启停能力还给大负载协作臂。
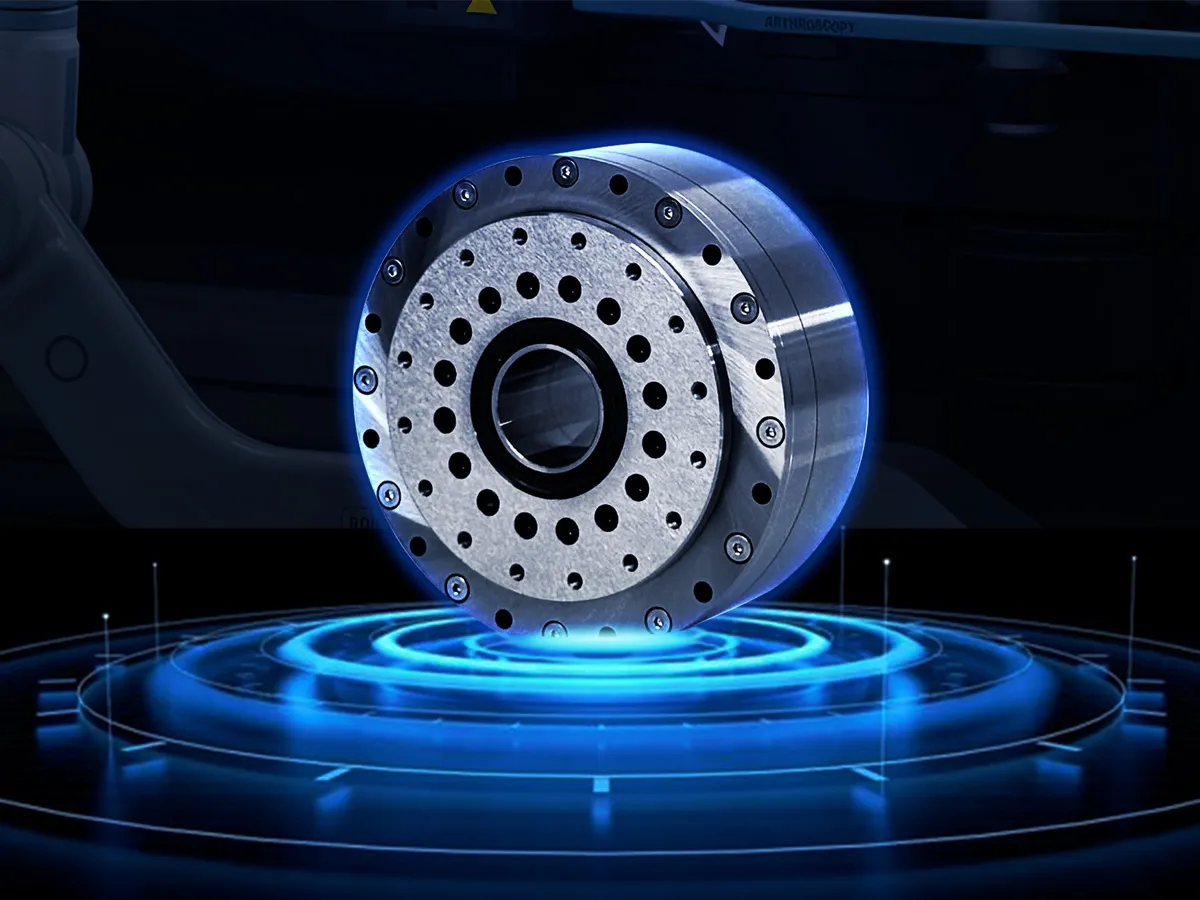
传统物理瓶颈02 / 冲击失效

急停与硬碰撞:峰值载荷全落在薄壁上

协作臂上产线必须做碰撞检测,但碰撞瞬间在电机停机前已产生反向峰值扭矩;复合机器人(AMR + 机械臂)行进急停、越障颠簸时,关节还要承受高频交变剪切载荷。选型只看稳态额定转矩而忽略瞬态冲击,是导致协作关节精度不可逆衰退的根源。

传统死局:瞬态冲击全部压在薄壁这一层上,微观塑性屈服与疲劳损伤不可逆,反复冲击后重复定位精度逐次下降。

章动结构破局

载荷由全刚性多齿面分摊,可承受额定扭矩约 300% 的瞬时冲击载荷(客户可验证),彻底消除薄壁这一疲劳与屈服失效路径。

传统物理瓶颈03 / 磨损代价

长期服役回差发散、只能以换代修

出厂验收看的是初期背隙(≤1 arcmin),连续重载工况下服役数千小时后齿面磨损使回差非线性发散、轨迹精度崩塌。传统结构无法在线或机械补偿,只能整机停线拆臂更换减速器——单次停机维护成本往往数倍于减速器本体采购价;轻型 RV 的间隙还分散在多组运动副上,排查链路更长。

传统死局:磨损即报废,结构上难以设置机械消隙;轻型 RV 零件多、装配链长,累计公差与间隙来源难定位。

章动结构破局

对称大跨距高预紧支撑体系,服役磨损后支持轴向微调重新锁定回差精度;设计寿命测试中,正常工况可达 15,000 小时以上 / 极端工况 10,000 小时(以台架寿命测试报告为准)。

不必重新开模:原位平替验证

外径包络、法兰接口与螺栓孔位对标同机座号谐波(尺寸以规格书对照表为准),整机厂现有机械臂结构可直接挂机测试;测试口径可与客户现行的减速器验收方法对齐(阶跃响应/回差/温升),减少「台架数据不透明」的试错顾虑。

架构方案与选型指引

全刚性章动架构,两种工程交付形态

同一套全刚性空间曲面多齿共轭啮合拓扑,按整机集成能力划分交付边界:要么交付零件,要么交付关节。


零件级交付

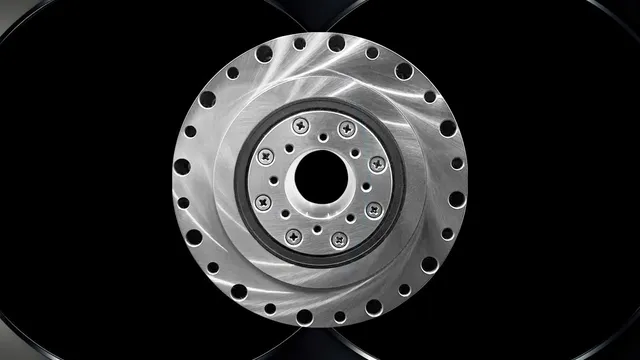
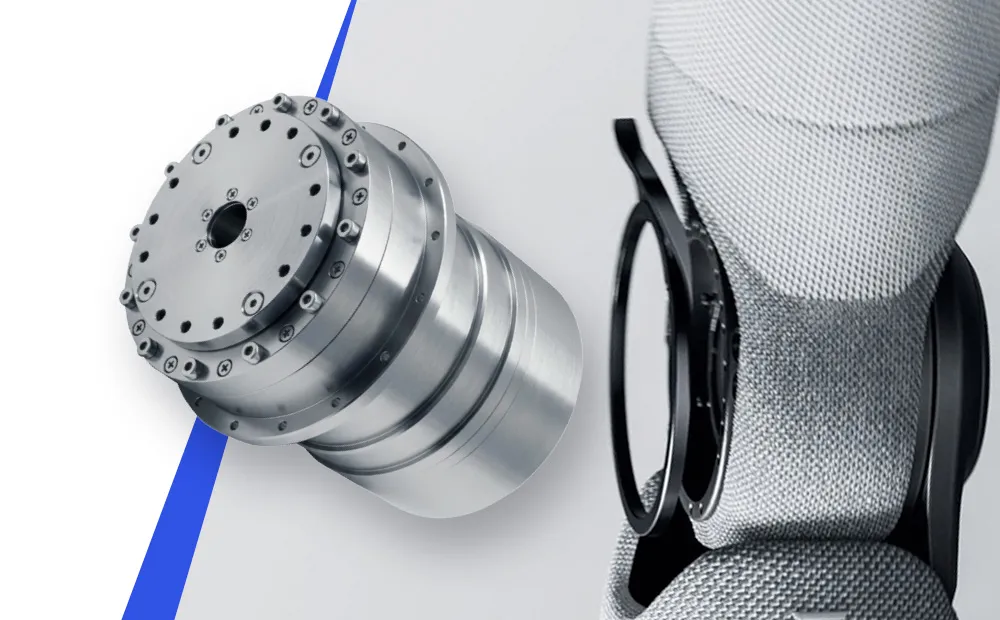
ND 系列全刚性章动减速器

对标主流谐波同机座号的安装包络与法兰接口(尺寸以规格书对照表为准)

交付范围
交付范围:裸机减速器本体 + 输入轴连接法兰 + 规格书与 3D 模型;电机、编码器、驱控与抱闸由整机厂自备。
适合对象
已有伺服与驱控自研能力、希望保持整机电气架构不变的整机厂与外骨骼厂商。

共同底座全刚性章动技术底座两种交付形态共用同一套啮合拓扑与轴系架构

  • 大中空全刚性章动减速器构型,空间多齿啮合与贯通中空走线

    构型拓扑 · 刚性基础

    空间共形多齿啮合,原生贯通中空走线

    全刚性啮合
    载荷由空间多齿连续分摊,不再依赖柔轮薄壁的受迫变形,低转矩区的刚度死区随之消失。
    原生中空
    贯通式中空轴,气路、线束与高频总线可从关节内部直接穿过(孔径参数整理中)。

    扭转刚度全行程线性无低转矩刚度死区

  • 齿盘空间共形接触应力分布渲染,无柔轮疲劳失效

    失效机理 · 边界突破

    取消柔性薄壁件,绕开交变应力的疲劳路径

    对传统谐波
    取消薄壁柔轮,从结构上移除交变应力下的疲劳撕裂与微模数崩齿路径;峰值载荷由多齿面分摊。
    对轻型 RV
    没有多组偏心轴与摆线针轮的冗余公差链,避免大自重带来的轴系倾覆力矩。

    瞬时冲击约 300% 额定扭矩客户可验证

  • 全刚性章动减速器与主流谐波同机座号包络安装截面对位

    工程交付 · 接口兼容

    对标主流谐波同机座号包络,原位替换

    替换成本
    外径包络、法兰接口与螺栓孔位对标同机座号谐波(尺寸以规格书对照表为准),减少二次开模改动。
    全生命周期
    对称大跨距预紧轴系,服役磨损后支持轴向微调重新锁定回差精度。

    设计寿命15,000 h / 10,000 h正常/极端工况,以台架寿命报告为准

工况诊断现场问题 → 物理机理 → 选型行动索取 ND 系列选型手册

  • 01高速点胶/抓取到位后,末端残余抖动

    谐波在低转矩区刚度跌落形成“弱弹簧”,机械侧限制了闭环增益与整定时间;章动全行程全刚性啮合,不再由机械侧封顶。

    选型行动优先替换末端敏感轴(J4–J6),用机械刚度压制残余振荡,不必大改伺服算法。

  • 02意外干涉/产线碰撞后,重复精度衰减

    瞬态峰值全落在薄壁柔轮上,微观塑性屈服不可逆;章动由全刚性多齿面分摊冲击载荷。

    选型行动直接原位替换高碰撞风险关节,不必为防冲击而放大机座号。

  • 03重载长周期服役后,回差持续扩大

    传统结构磨损后无法物理补偿,只能拆机换新;章动为对称预紧轴系,磨损后仍可轴向微调重校。

    选型行动把连续运转的关键工位导入可调隙架构,停线维保时微调垫片即可恢复初始背隙。

  • 04腕部气管与线束外挂干涉、易缠绕

    实心轴或小孔径机座限制管线内嵌,外部悬挂线包既占作业空间又易磨损。

    选型行动选型中空机座号,电缆与气管直穿轴芯,理顺腕部管线包络(孔径参数整理中)。

增量场景从受限工况走向下一代专机开发对标工艺:精密加工 · 偏置焊接 · 瞬态过载 · 重载协作 · 特种新形态

只替换既有搬运与点胶工况,主机厂换供应商的动力有限;真正的增量在「谐波做不到、轻型 RV 又塞不进」的工况真空带—— 同机座号包络下额定扭矩约为谐波的 1.5–2 倍(以测试为准),且由全刚性多齿承载,整机底盘不必放大即可立项新一代机型。

  • 01 / 刚性接触加工

    精密打磨与去毛刺

    接触式工艺把持续反力与高频变载全部灌进关节:柔轮在受力瞬间弹性退让,轨迹随之发软、工件边缘容易超差。全刚性空间啮合没有这一退让环节,接触力控响应更快,表面一致性更好。

    新市场轻型协作打磨工作站

  • 02 / 重型悬垂末端

    大倾覆力矩激光焊接

    高功率激光头自带水冷、送丝与吹气机构,末端偏置重量大;大曲率转弯与倒角时,换向离心力与倾覆力矩全部压在腕部。大跨距预紧支撑与高扭矩密度,就是为这类动态偏置载荷准备的。

    新市场电池托盘/薄板专用焊机

  • 03 / 瞬态过载工况

    大扭矩拧紧与伺服压装

    定扭刹停与过盈压装都会在停止瞬间抛出反冲尖峰,传统薄壁件在这类瞬态冲击下寿命大幅折损。章动由全刚性多齿面分摊峰值载荷,不必靠外部机械防过载装置兜底。

    新市场底盘高节拍螺栓拧紧臂

  • 04 / 破局自重天花板

    20–35 kg 重载协作机械臂

    同一台大负载协作臂:用谐波,柔轮做大后刚度断崖式下滑、基座与肘部的关节体积被扭矩需求撑大;换轻型 RV,自重要吃掉一大块有效负载。同机座号包络下给出更高扭矩与刚度,把自重让给有效负载。

    新市场重载通用协作机械臂

高价值专用机型开发支持12 项规模化增量场景解决谐波刚度受限与轻型 RV 自重过重,赋能整机厂立项差异化专机
  • 新能源商用车未来3-5年的机会 01

    重卡与工程机械自动大功率充电臂

    液冷大线缆粗硬难弯,插拔对孔偏差会产生强烈侧向硬掰反力。大跨距对称预紧承载这类偏置反力,腕部关节不容易早期旷动。

    交付形态电动重卡与工程机械无人快充工作站

  • 电池与储能未来3-5年的机会 02

    箱体搅拌摩擦焊(FSW)轻量化协作工作站

    焊头需要持续施加 kN 级法向顶锻力;柔性件在持续压力下会退让,熔深随之波动。全刚性空间齿面承载无轴向退让,焊缝熔深更一致。

    交付形态动力电池托盘与储能箱体焊接机

  • 汽车冲压未来3-5年的机会 03

    冲压连线高节拍上下料机械臂

    高节拍急停叠加合模气浪冲击,传统路线在整定上被机械刚度拖住。全刚性啮合消除低转矩刚度死区,到位整定时间缩短(幅度以实测为准)。

    交付形态大型冲压线高速抓取上下料臂

  • 移动具身 / AMR未来3-5年的机会 04

    车载复合机械臂(AMR + 臂)

    底盘越障、过减速带与转弯急停时,关节持续承受交变颠簸剪切。全刚性多齿承载不依赖薄壁变形,末端到位后残余微颤更低,低转动惯量也有利于底盘续航。

    交付形态泛半导体/3C 高机动复合机器人(含晶圆盒搬运)

  • 汽车车身未来3-5年的机会 05

    白车身热熔自攻丝(FDS)旋铆专机

    持续轴向预紧叠加高扭矩瞬间旋进,板材穿透瞬间还有落差反冲。全刚性齿面吸收这一冲击,重复定位精度不易随之漂移。

    交付形态轻量化铝钢混合车身铆接工作站

  • 工业物流未来3-5年的机会 06

    重托盘拆垛与编织袋破袋抓取机械臂

    重型偏置夹具载荷大,软包堆叠撕扯还会抛出随机超限剪切扭矩。多齿空间共轭啮合连续承载,抗剪切与抗卡滞冲击能力更强。

    交付形态化工/粮油重袋全自动拆垛工作站

  • 精密机加未来3-5年的机会 07

    机床狭小舱体内置上下料与清洗臂

    舱内空间小、又长期受高压切削液喷射,偏轴反冲会直接压到关节上。紧凑机座耐受高压喷冲与频繁启停,长期服役背隙保持稳定(以实测为准)。

    交付形态卧加/立加内置无人换件臂

  • 钣金制造未来3-5年的机会 08

    数控折弯机全动态随动托料机械臂

    板料成型瞬间快速上翘,产生很大的反向撬动力矩,传统薄壁件受反向撬动容易崩齿。全刚性多齿啮合承受撬动冲击,实现无迟滞同步跟随。

    交付形态大型钣金柔性折弯自动托料专机

  • 3C 精密未来3-5年的机会 09

    曲面多轴力控布轮高光精抛工作站

    接触力控响应快,避免低转矩柔性迟滞造成的表面波纹与边缘过抛。

    交付形态消费电子金属外壳镜面超精抛机

  • 光伏制造未来3-5年的机会 10

    单晶硅棒截断与滚磨倒角辅助臂

    大刚度支撑脆硬硅料快速翻转与平稳搬运,耐受高频倒角切削与急停冲击,降低弹性回弹带来的硅料微裂风险。

    交付形态硅片车间高速重载上下料专机

  • 商用车装配未来3-5年的机会 11

    重卡轮胎自动化安装机械臂

    轮胎与轮辋自重大,对孔瞬间产生很大的悬臂弯矩与硬干涉碰撞。大抗弯刚度承受对中偏载,减少对笨重专用工装的依赖。

    交付形态重卡总装全自动轮毂装配工作站

  • 智能电网未来3-5年的机会 12

    高压开关柜带电合闸操作机械臂

    断路器弹簧机构脱扣、合闸瞬间抛出的机械顿挫冲击全部压在传动链上。全刚性齿面吸收这类冲击,长期服役背隙保持稳定(以实测为准)。

    交付形态变电站室内带电巡检与遥控合闸专机

已经在规划新机型,或有独特的非标工况?把目标节拍、末端负载、工艺工况或新形态想法给我们,应用工程团队按机座号与刚度指标做可行性评估。

物理拓扑原理对标

底层原理对标:章动 / 工业谐波 / 轻型 RV

突破柔轮薄壁疲劳极限与摆线偏心多级公差链,重构机器人关节在整定拍节、瞬态抗冲与自重载荷比上的性能边界

抑振机理示意

同样的负载惯量,为什么全刚性拓扑收敛得更快

急停后关节的末端残余振动,本质是传动链刚度与阻尼决定的二阶衰减过程。刚性拓扑的能量被快速耗散, 残余振幅很快落回稳定带;柔轮拓扑的低刚度迟滞则让振荡拖出长尾,需要更长的整定等待时间。

+1.0+0.50−0.5−1.0相对残余振幅时间(相对刻度)051015202530
全刚性章动架构(快速收敛)传统柔轮传动方案(持续振荡)轻型 RV 传动方案(峰值冲击偏高)±5% 相对稳定带(示意)悬停曲线或按 ← → 扫描时间轴

注:三条曲线均由二阶系统机械动力学理论公式在构建期算得,用于说明刚度与转动惯量差异对末端抑振的机理影响,非特定型号实测台架曲线;纵轴为归一化振幅,横轴为以章动路线固有周期为基准的相对时间刻度,不含具体时间与性能数值。

优势对比 三条路线的工程差异按材料失效、齿面承载与结构公差链逐项分解。

工程考量维度工业谐波减速器(主流关节方案)轻型 RV 减速器(高承载替代)NuDrive 章动减速器方案物理原理差异与工程价值
主要失效模式柔轮薄壁在高频交变应力下存在疲劳断裂风险,失效过程缺少渐变预警。摆线针轮与偏心轴承多副啮合,磨损后间隙来源分散、定位链路长。全刚性齿轮拓扑,取消柔性薄壁件;失效模式退化为可预测的渐进接触磨损。降低关节突然失效导致的停机与整机返修风险。
抗瞬态冲击承载依赖柔轮杯壁的受迫变形,过载裕度受薄壁剪切强度限制。针齿多齿承载,抗冲击裕度较好,但偏心件在冲击下的受力链更复杂。可承受额定扭矩约 300% 的瞬时冲击载荷(客户可验证)。适应急停、堵转与意外碰撞等瞬态工况。
扭转刚度与迟滞低转矩区存在非线性迟滞与刚度死区,末端易出现残余振荡。整体刚度较高,但两级偏心传动带来多级误差累积。全刚性连续啮合,额定载荷滞后损失 ≤1 arcmin。对应上图曲线:缩短末端整定时间(幅度以台架实测为准),提升轨迹跟踪一致性。
齿面承载机制受迫变形使同时参与啮合的齿数占比有限,载荷集中在局部齿面。摆线轮与针齿多齿接触,承载能力强,需多组偏心轴承支撑。直径两端约 30% 轮齿同时啮合(以 TCA 分析 / 台架实测为准),载荷由多齿分摊。降低局部接触应力峰值,减缓齿面磨损。
背隙维持与可维护性磨损后回差趋于发散,结构上难以设置机械消隙补偿。可通过选配或更换偏心件调整间隙,但需要拆解关节本体。大跨距支撑预紧可调,磨损后支持轴向重调消隙;高精度版优于 30 arcsec(以实测为准)。把“精度超标即换新”变成可维护的寿命预算。
自重惯量与装配链结构紧凑,但柔轮为薄壁专有工艺件,失效后按整体模块更换。零件数量多、偏心装配链长,关节自重与自身转动惯量显著偏高。全刚性少件啮合拓扑,取消摆线针轮与多组偏心轴;同等扭矩下自重与转动惯量更可控(以型号规格书为准)。摆脱 RV 自重吃掉有效负载的问题,同时降低装配工时与维护成本。

注:本对比矩阵仅基于各传动拓扑的公开力学原理与几何构型差异展开分析;涉及 NuDrive 的性能表述均带限定词, 具体数值以各型号正式测试报告与样品实测为准。

索取规格对照表与测试口径

产品矩阵与选型对接

按关节工况匹配机座号与交付形态

提供关节包络与瞬态过载工况,应用工程团队将在 24 小时内响应并给出选型建议。

工业与协作机械臂关节传动从核心部件到关节级执行器

章动减速器 ND 系列

标准减速器

章动减速器 ND 系列

Nutation Reducer

适用位置
工业机械臂 J1–J6 关节、回转轴与精密转台
技术突破
全刚性空间多齿啮合;机座号 17/20/25/32/40,额定转矩 46–572 N·m,单级速比 50:1–160:1(以规格书为准)。
交付支持
提供 3D CAD/STEP 模型与关节载荷复核支持。
索取 CAD/STEP 模型
一体化章动关节动力模组

一体化执行器

章动关节动力模组

Integrated Nutation Actuator

适用位置
协作机械臂全关节、工业机械臂腕部与末端单元
技术突破
减速器+电机+双编码器+抱闸一体化集成,关节级完成装配与标定。
交付支持
可按关节包络定制开发,提供样机联调与批量一致性支持。
获取电气与总线规范

结构尺寸与选型支持:提供全系列 3D CAD/STEP 模型与选型手册,支持产线负载与节拍复核。