支柱一 · 空间运动学
全刚性空间传动
Rigid Kinematic Chain
- 无柔性传动元件:传动链由刚性金属齿轮与轴承硬连接构成,传动过程中没有弹性大变形部件。
- 结构性规避疲劳断裂:从力学构型上规避传统柔轮周期性弯曲应变导致的疲劳裂纹与断齿失效,支撑高转矩重载工况下的连续可靠性。
- 滚动运动接触:啮合过程的相对运动以滚动与微量滑移为主,减缓齿面高频磨损。
L2 空间传动架构 · 技术解析
Nutational Drive · 章动传动
过去三十年,精密关节传动在谐波的柔性疲劳与 RV 的自重体积之间被动取舍。今天,空间全刚性共轭传动构型,为高爆发重载驱动提供了新的物理可能。
章动是空间运动方式,面齿轮是共轭齿形构型。章动减速器基于定点纯滚动空间章动运动,使双齿盘形成多齿空间共轭啮合;传动链由刚性金属齿轮构成,无柔性元件,从结构上规避材料疲劳失效模式。在保持同轴中空紧凑外形的前提下,为机械臂与人形机器人关节提供瞬态抗过载能力与刚度储备(以台架实测为准)。
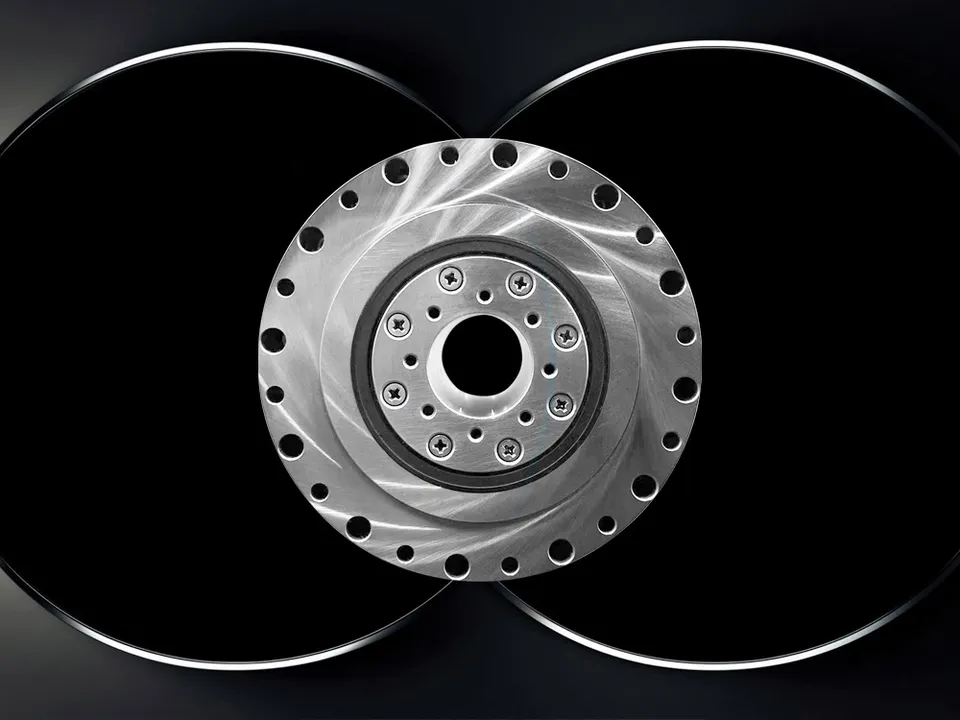
章动减速器(产品实拍):全刚性齿盘同轴啮合,中心区域留给线缆与气路。
构型原理与技术基础
全刚性传动链、多齿同时啮合、同轴中空拓扑
支柱一 · 空间运动学
Rigid Kinematic Chain
支柱二 · 接触力学
Multi-tooth Engagement
本卡动效为原理示意(含外部 CAD 素材),仅用于运动机理解释;实物结构与尺寸以型号图纸为准。
支柱三 · 结构拓扑
Coaxial Hollow Topology
* 上述数值为设计目标或台架实测口径,最终以正式测试报告为准;图中动效仅用于原理说明。
结构机理对照
各构型的力学结构与已知约束各不相同,本表只做结构陈述,不做优劣评级。
| 对比维度 | 谐波减速构型 | RV 减速构型 | 章动减速构型(玖璋传动) |
|---|---|---|---|
| 基础传动机制 | 刚轮与柔轮弹性变形空间啮合 | 一级渐开线行星齿轮 + 二级双偏心摆线针轮 | 双齿盘空间定点章动啮合(全刚性传动链) |
| 传动部件刚性 | 含柔性薄壁金属元件(柔轮) | 全刚性金属构件,轴承支撑点较多 | 全刚性金属齿轮,无周期性弹性变形结构 |
| 空间中空拓扑 | 具备中空结构,孔径受柔轮内壁限制 | 具备中心管中空结构,受多曲轴空间约束 | 拓扑中心无实体轴阻挡,支持中空走线(孔径整理中) |
| 瞬时过载抗力 | 受柔轮疲劳极限约束,冲击阈值较低 | 针齿壳与摆线轮多齿分担承载 | 直径两端约 30% 齿同时啮合,承受额定约 300% 瞬时冲击(以台架实测为准) |
| 回程滞后特性 | 初始间隙小,长期受柔轮弹性回弹影响 | 传动刚度高,初始间隙通常 ≤1 arcmin | 额定载荷滞后损失 ≤1 arcmin(17 规格,以实测为准) |
| 扭矩密度对标 | 机器人关节小规格的常规配置 | 常用于大规格重载场景,含多级传动 | 全系列额定扭矩约为谐波减速器的 1.5–2 倍(以测试为准) |
| 标称设计寿命 | 受柔轮交变弯曲疲劳寿命约束 | 寿命受摆线轴承点蚀与润滑状态制约 | 正常工况 15,000 h / 极端工况 10,000 h(以实测报告为准) |
移动端可左右滑动查看完整对照表。口径说明:本表章动列数值为设计目标或台架实测口径,最终以正式测试报告为准; 谐波与 RV 两列仅陈述其公开力学结构,不含优劣结论,路线选型判断请结合具体工况。
台架实验与运动学验证
通过高精度空间运动拆解与全工况疲劳载荷加载,验证全刚性章动传动的运动学可行性与机械耐久性。
偏心驱动机构带动章动齿盘在空间做定点章动旋转,小倾角锥齿连续啮合,输出平稳低速回转。
减速器安装于封闭加载测功台架,施加周期性冲击与持续额定扭矩,连续记录滞后损失、温升曲线与传动精度衰减。
* 视频来自玖璋传动自有频道,点击封面后在站内播放;测试条件与数据以正式测试报告为准。
深入了解额定扭矩、速比范围(50:1–160:1)、安装包络尺寸及台架实验数据报告,或与玖璋传动工程师探讨关节集成方案。