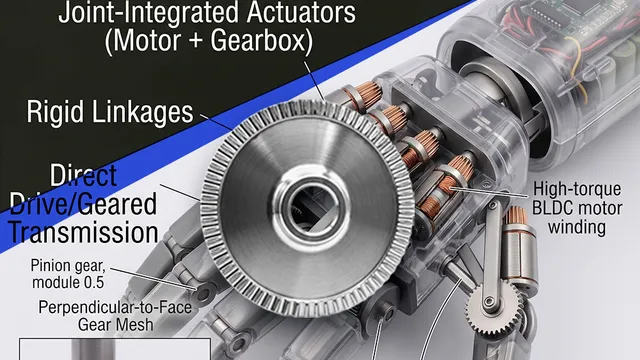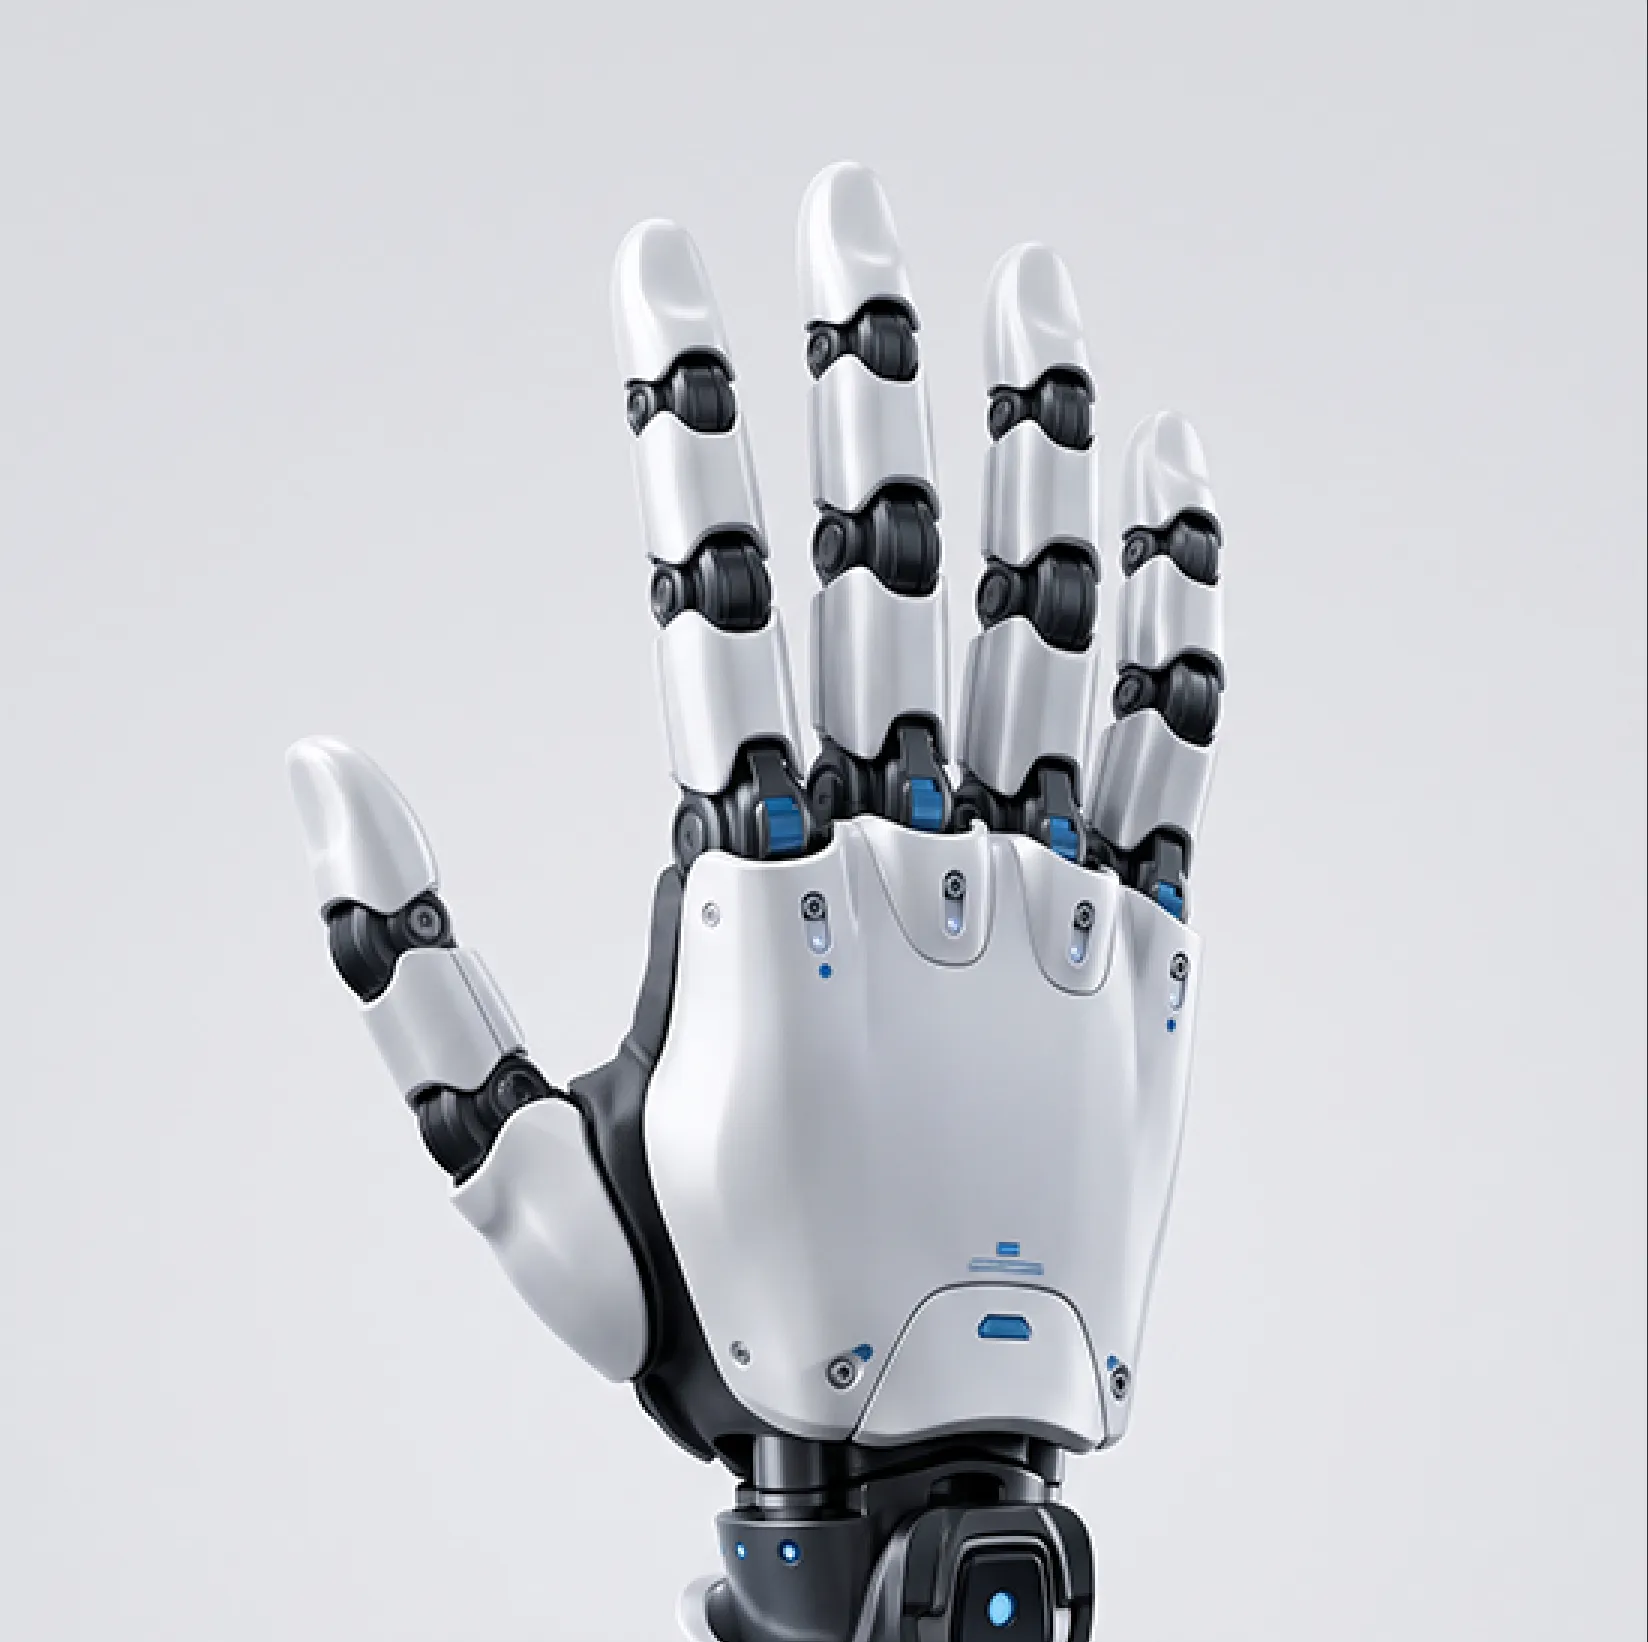
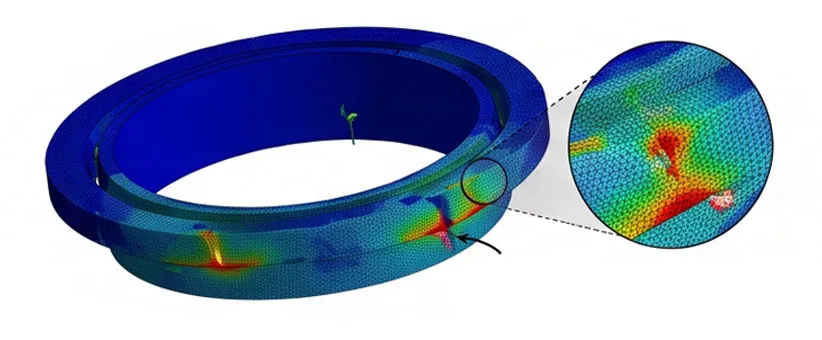
谐波 · 疲劳撕裂风险
脆性断裂无预警 柔轮薄壁高频交变疲劳
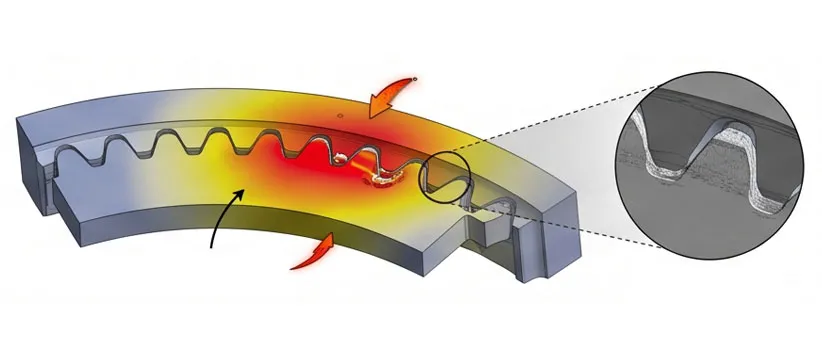
谐波依赖柔轮杯壁的周期性弹性形变传递扭矩。在上肢高速插拔、突发碰撞及搬运过载等交变冲击下,极易诱发微观裂纹扩展并导致疲劳撕裂断开,彻底丧失关节承载与传动能力。
- 现象:频繁急启停及工装轻微磕碰即诱发隐性内伤。
- 影响:重载与落地冲击下柔轮突发撕裂,导致关节锁死失控
- 代价:引发人形机整机失稳坠地,整机与零部件毁灭性砸损
面向人形与四足机器人的全刚性空间传动底座
各型号规格参数以测试报告与样品实测为准 · 详见产品说明书
传统传动路线瓶颈
上肢谐波柔轮易断裂、薄壁件疲劳与跳齿直接限制整机动态动作。
肩、肘、腕、腰——重载搬运、动态变向与意外碰撞的瞬态反作用力矩直击于此。关节驱动刚度与抗过载上限,直接决定整机的末端作业精度与动态稳定性。
谐波 · 疲劳撕裂风险
谐波依赖柔轮杯壁的周期性弹性形变传递扭矩。在上肢高速插拔、突发碰撞及搬运过载等交变冲击下,极易诱发微观裂纹扩展并导致疲劳撕裂断开,彻底丧失关节承载与传动能力。
谐波 · 控制带宽瓶颈
柔轮本质为“弱刚度非线性弹簧”,伴随显著的低转矩刚度衰减与迟滞损失。高速变向启停或接触作业时,结构低频共振迫使伺服增益被迫调低,导致末端轨迹跟踪迟滞、残余抖动难以消除。
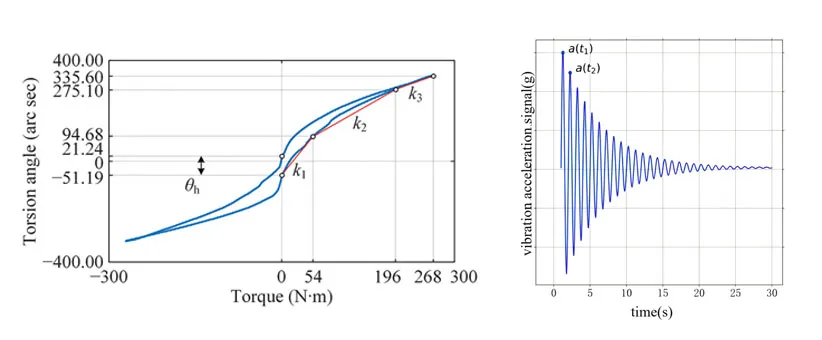
谐波 · 精度寿命退化
高速运转下波发生器与柔轮内耗生热显著,高温加速润滑失效并加剧齿面磨损;加之谐波结构天然无法设置调隙补偿,啮合面一旦产生微量磨损,回差与精度将不可逆恶化。
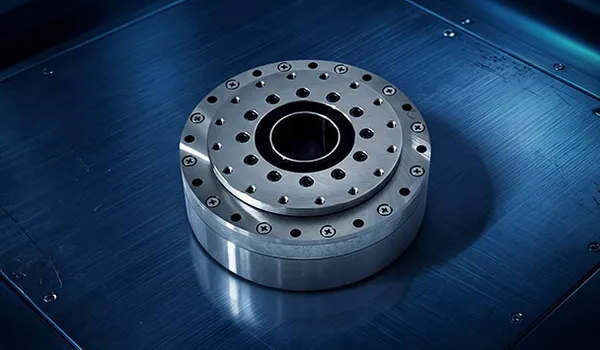
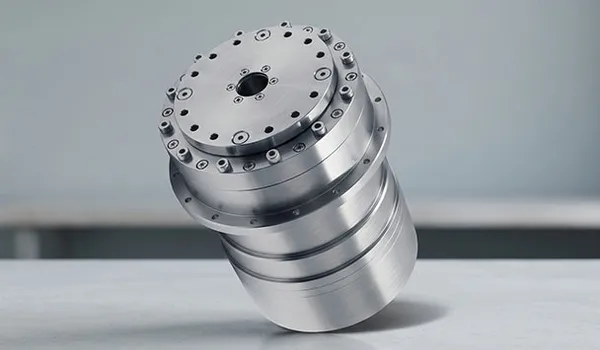
章动减速器:全刚性章动传动架构,彻底杜绝柔性薄壁件疲劳断裂风险 | 多齿空间共轭啮合高效均布冲击载荷,赋予超高线性扭转刚度与瞬态过载裕度 | 高刚性大跨距轴系支承,结合自适应间隙设计,实现长寿命免报废服役。
架构方案与选型指引
从回转大关节瞬态高爆发到指尖微动操作:全刚性空间齿轮拓扑构筑的系统级选型闭环。
全刚性章动架构突破
结构强度
全刚性消灭薄壁断裂
彻底规避柔性薄壁件疲劳断裂,全刚性空间共轭多齿啮合均布载荷,瞬态过载抗冲击能力达额定扭矩300%以上。
抗抖抗振
高线性刚度消除迟滞死区
多齿空间连续接触分摊载荷,趋近线性高扭转刚度,消除低转矩迟滞死区,显著拉升位置环与阻抗控制响应带宽。
精度可维性
双向支撑预紧与长效消隙
轴承刚性支承,磨损后支持轴向精密预紧,全生命周期稳定保持弧分级背隙(≤ 1 arcmin),终结超标报废。
物理拓扑原理对标
只对比公开物理机理与几何拓扑的客观差异,不含未标定竞品实测数据。
章动减速器人形肢体关节章动减速器 vs 传统谐波减速器
| 工程考量维度 | 传统谐波减速器(主流肢体与回转大关节) | NuDrive 章动减速器方案 | 物理原理差异与工程价值 |
|---|---|---|---|
| 主要失效模式 | 柔轮薄壁高频交变疲劳,频繁急启停或碰撞过载下存在突发脆性断裂失控风险。 | 全刚性齿轮拓扑,从物理根源杜绝柔性薄壁件;失效模式降维为可预测的渐进磨损。 | 彻底杜绝意外撞击、急停或搬运过载时关节突然断裂锁死导致机械臂毁损。 |
| 抗瞬态冲击 | 依赖薄壁柔轮杯壁抗剪切,瞬态过载裕度受限(通常 ≤ 2~2.5 倍),强冲击下极易微观发生裂纹或跳齿断裂。 | 可承受额定转矩约 300% 以上的瞬态冲击载荷,具备极高瞬时抗冲击冗余。 | 完美匹配人形机器人末端重载抓取、工装碰撞、急起急停与回转关节大惯量变向工况。 |
| 扭转刚度与迟滞 | 低转矩区呈现典型 S 型迟滞环与弱刚度死区,高载荷下刚度非线性饱和,极易诱发末端残余抖动。 | 全刚性连续啮合拓扑,呈近线性高扭转刚度;迟滞损失(Lost Motion) ≤ 1 arcmin。 | 消除机械弱弹簧效应,显著提升位置环、速度环与阻抗力控闭环响应带宽,整定时间减半。 |
| 齿面承载机制 | 柔轮在椭圆长轴两端被迫变形啮合,瞬态参与啮合齿数占比极低(通常 <15%)。 | 空间双锥面连续多齿共轭啮合,同时啮合齿数占比达 30% 以上,大接触面积高效均布载荷。 | 降低局部峰值接触应力,杜绝冲击工况下的微观塑性变形与打齿。 |
| 全寿命背隙维持 | 磨损后回差不可逆持续恶化;受限于波发生器结构,全生命周期内无法进行机械消隙补偿。 | 轴承高刚性支承;支持轴向微调重置预紧,全生命周期稳定锁定弧分级回差(高精度版 30 arcsec)。 | 终结“精度超标即整机报废”的宿命,使批量人形机器人的全生命周期运维成本完全受控。 |
| 热变形与润滑 | 柔性轴承阻尼与柔轮高频应变内耗发热显著,高温加速润滑失效并加剧齿面磨损。 | 空间包络啮合优化齿面滑移率,传动发热显著降低,全刚性支撑温升形变极小。 | 避免长期连续高负载节拍运转下的回差热漂移与齿面胶合,保证全天候服役精度。 |
注:本对比矩阵仅基于各传动拓扑的公开力学原理与几何构型差异展开分析,具体性能参数以各型号官方实测测试报告为准。
产品矩阵与选型对接
提供安装包络与瞬态过载工况,应用工程团队为您快速完成动力学校核与仿真选型建议。
人形机器人肢体关节传动专注高爆发与强抗冲击场景
灵巧手指掌微精密传动专注准直驱与高敏柔顺力控
选型与打样支持:已有明确关节尺寸或载荷指标?我们提供前期匹配评估与样机试制支持。