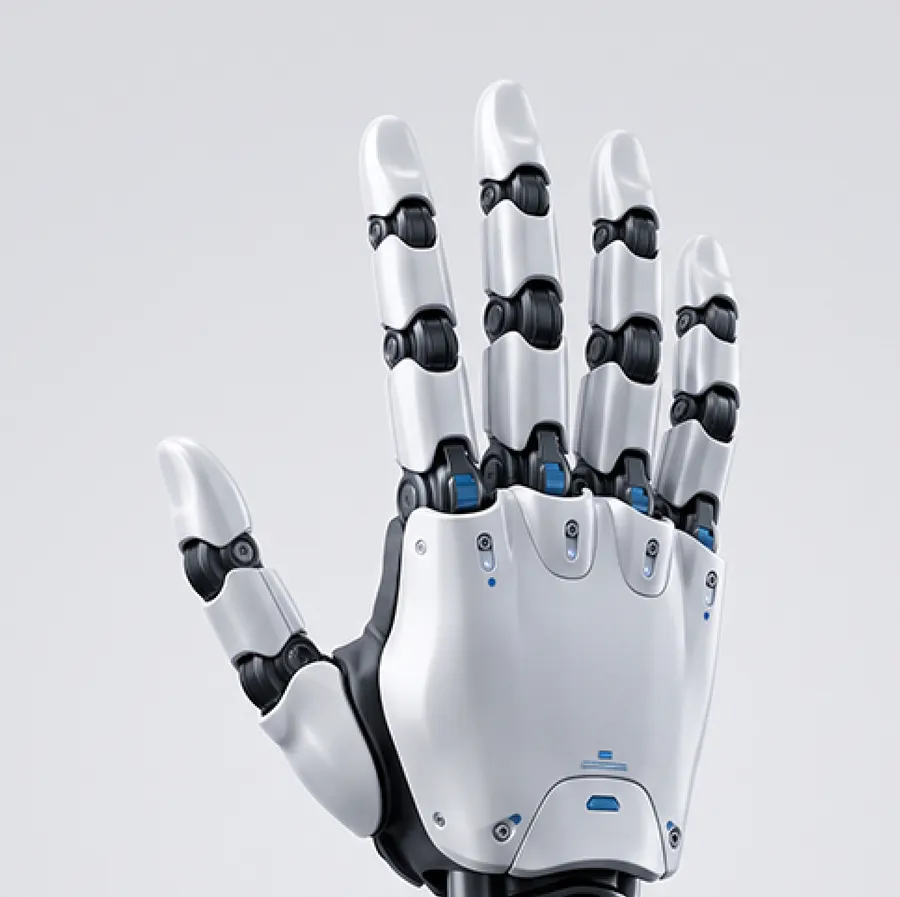
传统物理瓶颈01 / 空间约束
轴向空间锁死:电机正交转向难,多级串联侵占自由度
微型无刷/空心杯电机自身轴向细长。直接串联减速器,指节长度严重超标、无法还原人手比例;改用微型伞齿轮转向,又受根切限制单级速比极小(通常 ≤1:3),后端仍须再串 2~3 级微型行星,轴向尺寸再度失控——只能在指节外部凸起机壳,或牺牲末端自由度。
传统死局:伞齿转向比做不大,多级微行星串联把指节轴向包络越拉越长;高密度多自由度排布与拟人外观被迫向机构体积妥协。
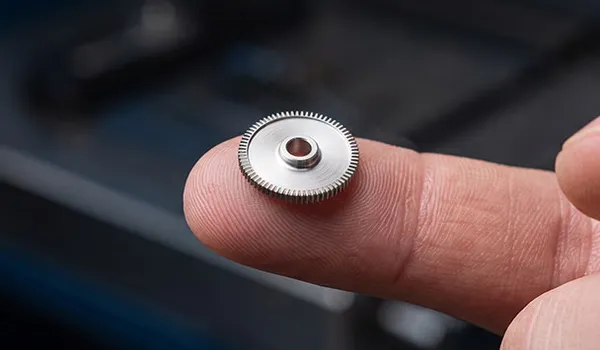
小微模数面齿轮破局
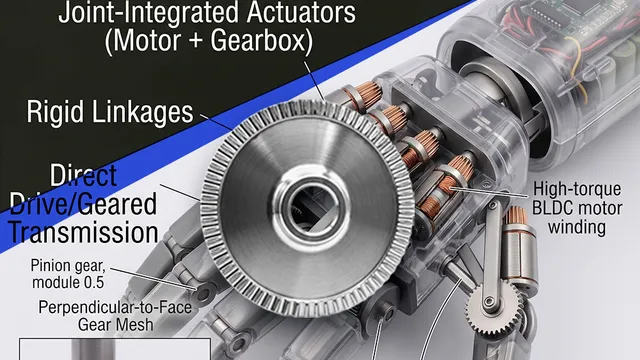
90° 正交空间极薄包容,单级直出 1:10 大速比(60+ 齿)。电机输出轴与指节回转轴空间正交,微型电机贴合内嵌于指骨纵向腔体;单级完成速比分配、省去多级行星级联,把核心空间还给掌指高密度排布。