底盘 · 高度
底盘空间受限与离地间隙不足
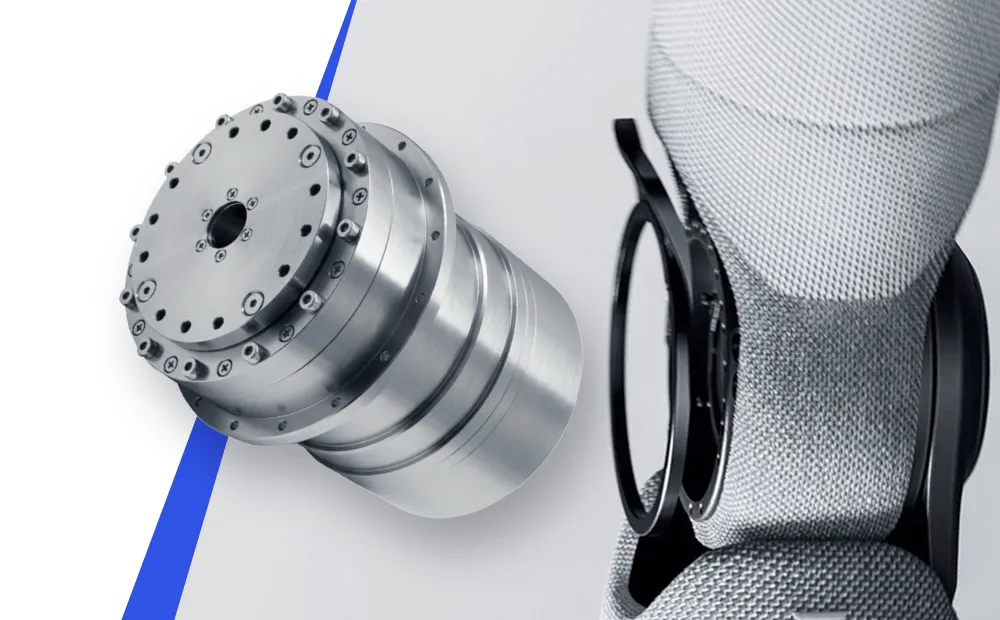
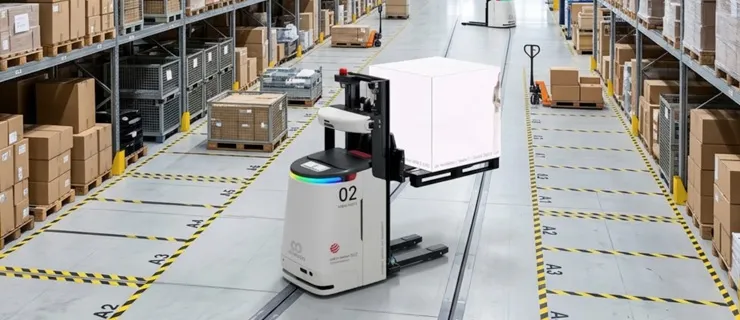
潜伏式 AMR 需要车身足够低才能钻入料架底部;同轴行星减速器轴向过长,电机与减速箱直串后会横向挤压车体空间。
- 现象:电机、减速箱与驱动轮同轴直串,占用大量纵向空间
- 影响:电池与电控被迫让位,或车体被迫垫高
- 代价:续航与低矮料架的适配通用性同时受限
仓储移动底盘 · 超薄正交驱动与顶升
90° 偏置卧式布置,压低驱动轮包高度
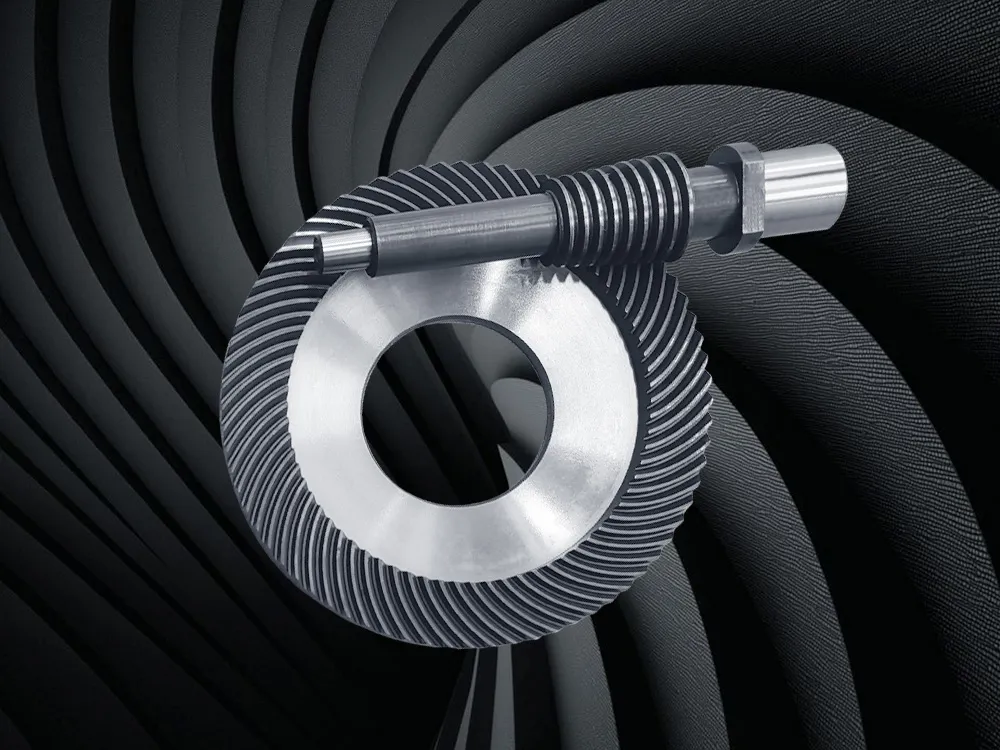
针对同轴减速器轴向过长挤占底盘高度的问题:偏置交错轴让电机横向贴合,把纵向空间让给电池与承重结构。
90° 偏置交错轴拓扑,电机可横向卧式贴合底盘;双导程轴向微调消隙,顶升工况下支持静态保持(以实测为准)。
物流机器人的四重工况
仓储与服务机器人对传动的约束很直接:装得进超薄底盘、扛得住路面冲击、断电不掉货、长期高频还能维护。
这个行业的逻辑是“高频出勤 + 全生命周期成本”:单台设备便宜不是重点, 能不能装进超薄底盘、坏了要不要整机拆解、断电会不会掉货,才是决定采购的东西。
底盘 · 高度
潜伏式 AMR 需要车身足够低才能钻入料架底部;同轴行星减速器轴向过长,电机与减速箱直串后会横向挤压车体空间。
冲击 · 齿面
重载底盘满载高速通过伸缩缝、减速带或地坑时,轮系产生撞击回弹;小模数齿轮与普通蜗轮的同时接触齿数少,瞬态承载面积不足。
顶升 · 保持
载货顶升托盘在急停或断电时受货物重力倒拖,需要长期给抱闸通电保持,或加装额外的机械插销。
复合臂 · 疲劳
复合机器人在行进中,车体微小晃动经长臂放大;柔性薄壁传动在高周交变应力下累积损伤,磨损后回差又无法调整。
两条对应路线:NuSpira 双导程偏置蜗杆副 —— 90° 偏置卧式布置压低底盘高度,双导程轴向微调消隙,可静态自锁 | ND 系列章动减速器 —— 全刚性多齿承载,支持中空走线,可承受额定扭矩约 300% 的瞬时冲击载荷(以台架测试为准)。
架构方案与选型指引
驱动轮包与顶升机构要薄型化与保持能力,车载臂与转向舵轮要抗振与中空走线——按机构分工,而不是一套方案打全场。
超薄驱动轮包 · 顶升与旋转托盘 · 可静态自锁
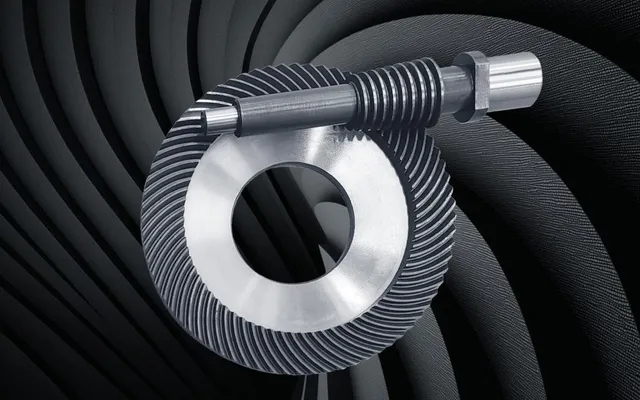
构型拓扑 · 卧式布置
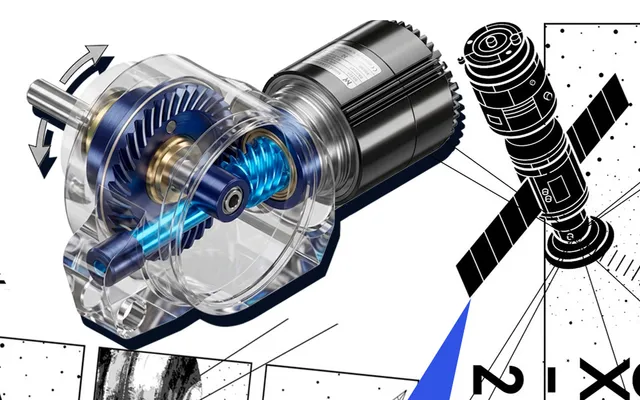
精度保持 · 在线消隙
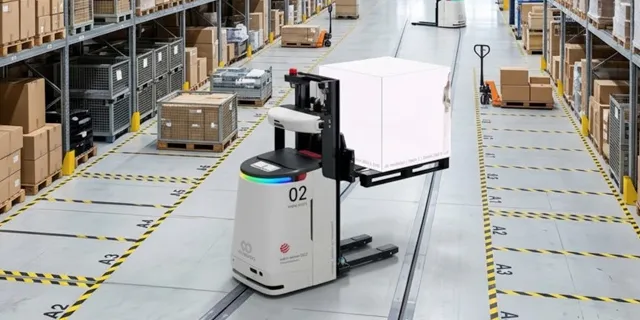
安全保持 · 断电工况
NuSpira 方案在底盘与顶升上的三项价值
空间
卧式布置释放底盘高度
偏置交错轴让电机横向贴合,减少纵向占用。
精度
重载磨损后可重新锁定回差
双导程轴向微调,空载背隙可通过微调趋零(以实测为准)。
安全
顶升工况的静态保持
可静态自锁,减少对外置抱闸的依赖。
复合移动机器人关节 · 大中空转向舵轮 · 全刚性抗振
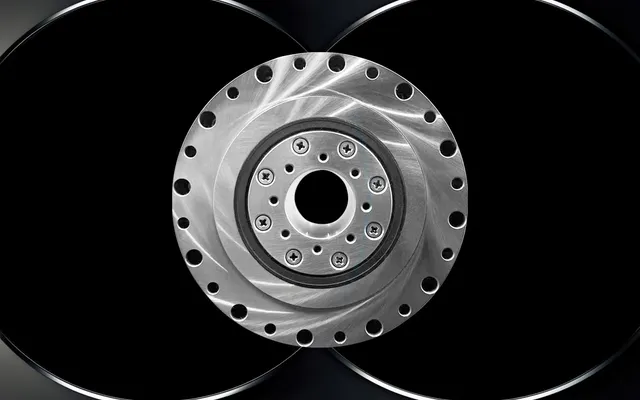
构型拓扑 · 抗振抗冲
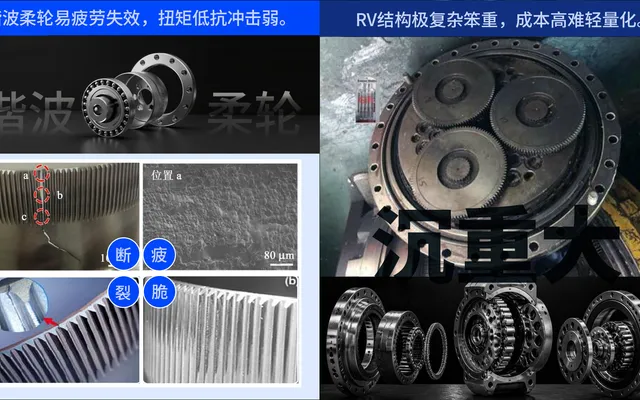
控制 · 刚度
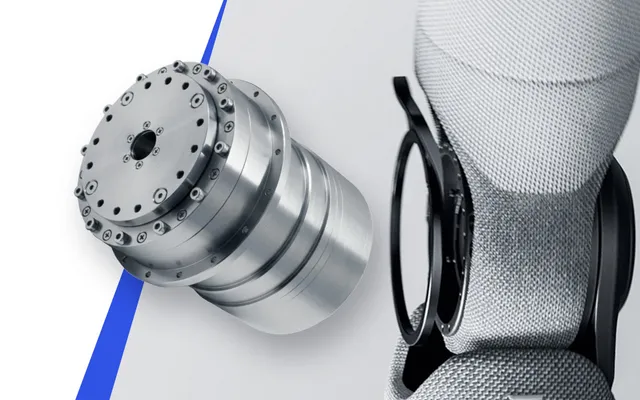
工程交付 · 中空走线
章动方案在复合臂与舵轮上的三项价值
抗振
取消薄壁件失效路径
多齿连续承载,避免柔性薄壁的高周疲劳问题。
刚度
高刚度支撑到位精度
传动链刚度更高,末端整定更快(以实测为准)。
走线
中空通道内藏管线
动力与信号线可内置走线(孔径整理中)。
| 机构与功能总成 | 推荐方案 | 核心工程收益 |
|---|---|---|
| 重载 AMR/AGV 差速与舵轮驱动轮包 | NuSpira 双导程偏置蜗杆副 | 90° 偏置卧式布置压低底盘高度;面域包络多齿承载抗路面冲击;可静态自锁。 |
| 剪叉与螺杆顶升机构、旋转托盘 | NuSpira 双导程偏置蜗杆副 | 高减速比与摩擦角特性可静态自锁,降低断电下沉风险,减少外置抱闸依赖。 |
| 复合移动机器人臂(J1–J6 全轴系) | ND 系列章动减速器 | 全刚性多齿承载抗底盘振动与惯性冲击;支持中空走线,气电总线一体内穿。 |
| 全向平台主动转向铰链 | ND 系列章动减速器 | 大中空通道直通动力与信号线;全刚性支撑提供回转刚度(孔径参数整理中)。 |
物理拓扑原理对标
只对比公开物理机理与几何拓扑的客观差异,不含未标定竞品实测数据。
| 工程考量维度 | 同轴行星减速器与直驱 | 小模数齿轮与普通蜗轮 | NuDrive 章动减速器 | NuSpira 双导程偏置蜗杆副 |
|---|---|---|---|---|
| 空间构型 | 同轴直串,轴向长度占用底盘高度。 | 传统卧式蜗轮:中心对心,纵向尺寸较大。 | 同轴结构,支持中空走线设计(孔径参数整理中)。 | 90° 偏置交错轴,电机可横向卧式贴合底盘。 |
| 刚度与承载 | 直驱与谐波在低载荷段刚度表现不同,薄壁件存在疲劳路径。 | 小模数齿轮与普通蜗轮接触齿数少,瞬态承载面积不足。 | 全刚性连续多齿啮合,承载由多齿分摊。 | 面域包络多齿接触,承载约为传统蜗轮蜗杆的 1.5–3 倍(以测试为准)。 |
| 间隙可补偿性 | 结构上难以机械消隙,磨损后回差趋于发散。 | 单导程结构难以轴向消隙。 | 对称大跨距预紧,支持轴向微调消隙。 | 双导程轴向微调,磨损后可在线重新锁定。 |
| 断电保持 | 需依靠抱闸或持续通电保持。 | 行星与大导程丝杠天然可逆,静态阻抗低。 | 全刚性支撑配抱闸,保持位置更稳定。 | 高减速比与摩擦角特性,可静态自锁。 |
| 抗瞬态冲击 | 薄壁件在高周交变应力下存在疲劳风险。 | 齿面在冲击载荷下存在损伤风险。 | 可承受额定扭矩约 300% 的瞬时冲击载荷(以台架测试为准)。 | 重载齿宽与大接触区,承载裕度较高(以测试为准)。 |
| 典型机构 | 轻载车载臂与末端机构。 | 常规驱动桥与丝杠顶升。 | 复合移动机器人臂、转向舵轮、分拣转盘。 | AMR 驱动轮包、顶升与旋转托盘机构。 |
注:本对比矩阵仅基于各传动拓扑的公开力学原理与几何构型差异展开分析;涉及 NuDrive 的性能表述均带限定词, 具体数值以各型号正式测试报告与样品实测为准。
产品矩阵与选型对接
提供底盘包络、载荷谱与出勤工况,应用工程团队将在 24 小时内响应并给出选型建议。
底盘驱动与车载关节传动轮包与顶升用偏置副 · 车载臂与舵轮用章动
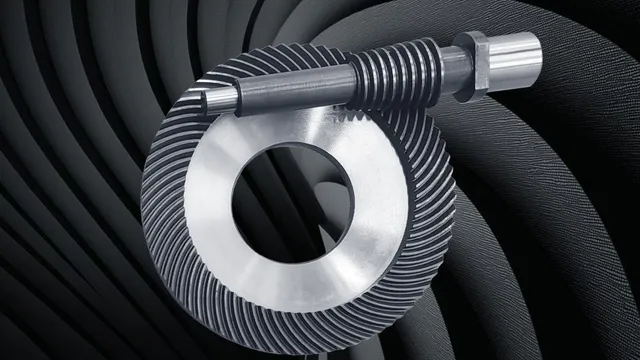
偏置蜗杆副
NuSpira Reducer
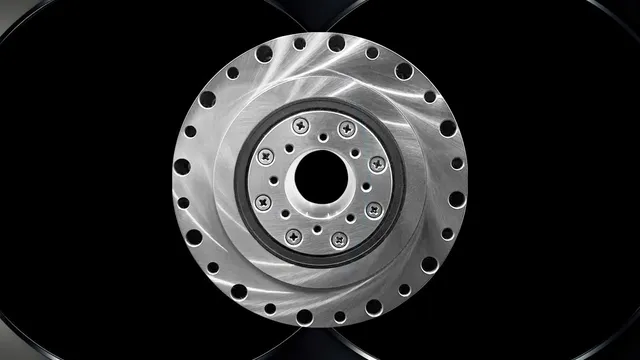
标准减速器
Nutation Reducer
工程师资源配合:可按项目提供驱动轮包集成参考图纸(STEP)、顶升机构保持能力验算配合与 3D 数模。
注:本页数据为设计规格,最终以正式测试报告与样品实测为准;集成图纸与验算配合按项目提供。